



-
鲜食毛豆Glycine max豆荚是指在鼓粒期至初熟期采收的大豆青荚,具较高营养价值与经济效益,在中国农业生产中地位显著且种植规模日益扩大[1]。然而,豆荚含水率高且表面布满茸毛,在机械化采摘与输送过程中易发生挤压破损和表皮擦伤,严重制约了其品质与产业的高质量发展[2−4]。因此,构建能够准确反映鲜食毛豆豆荚接触力学特性的离散元模型,对于其相关装备的结构优化与减损设计具有重要意义。
离散元法作为一种有效的数值模拟手段,已被广泛应用于农机装备研发[5−6]。现有农产品离散元参数标定多针对规则或光滑物,国内外学者在此领域开展了大量研究,标定对象主要包括花生Arachis hypoaea[7]、夏威夷果Magnolia grandiflora[8]、油莎豆Cyperus esculentus[9]等形态规则的物料,以及辣椒Capsicum annuum[10]、稻米Oryza sativa [11]、玉米Zea mays籽粒 [12]、小麦Triticum aestivum[13]等形态相对规则的物料。在标定方法上,普遍采用物理与仿真试验结合,运用Plackett-Burman (P-B)试验、最陡爬坡试验与响应面法等对物料的接触参数进行多重寻优[14−16]。然而,鲜食毛豆豆荚因形态不规则、含水率高及表皮茸毛多等特性,致使其接触力学行为更加复杂。目前,针对豆荚的系统性参数标定体系尚待完善,尤其是针对输送过程中豆荚动态相互作用的仿真研究仍较少。
为明确鲜食毛豆豆荚在离散元仿真中的接触参数,本研究系统开展了物理测试与离散元法(DEM)模拟仿真研究。在测定物料本征物理参数与接触参数的基础上,依次采用P-B试验、最陡爬坡试验及Box-Behnken响应面法,建立并优化了以堆积角为目标的参数模型,进而获得了最优参数组合,并经台架试验验证模型参数的可靠性。本研究构建了豆荚的离散元参数体系,研究结果可为相关采收与输送装备的研发与优化提供可靠的仿真依据。
-
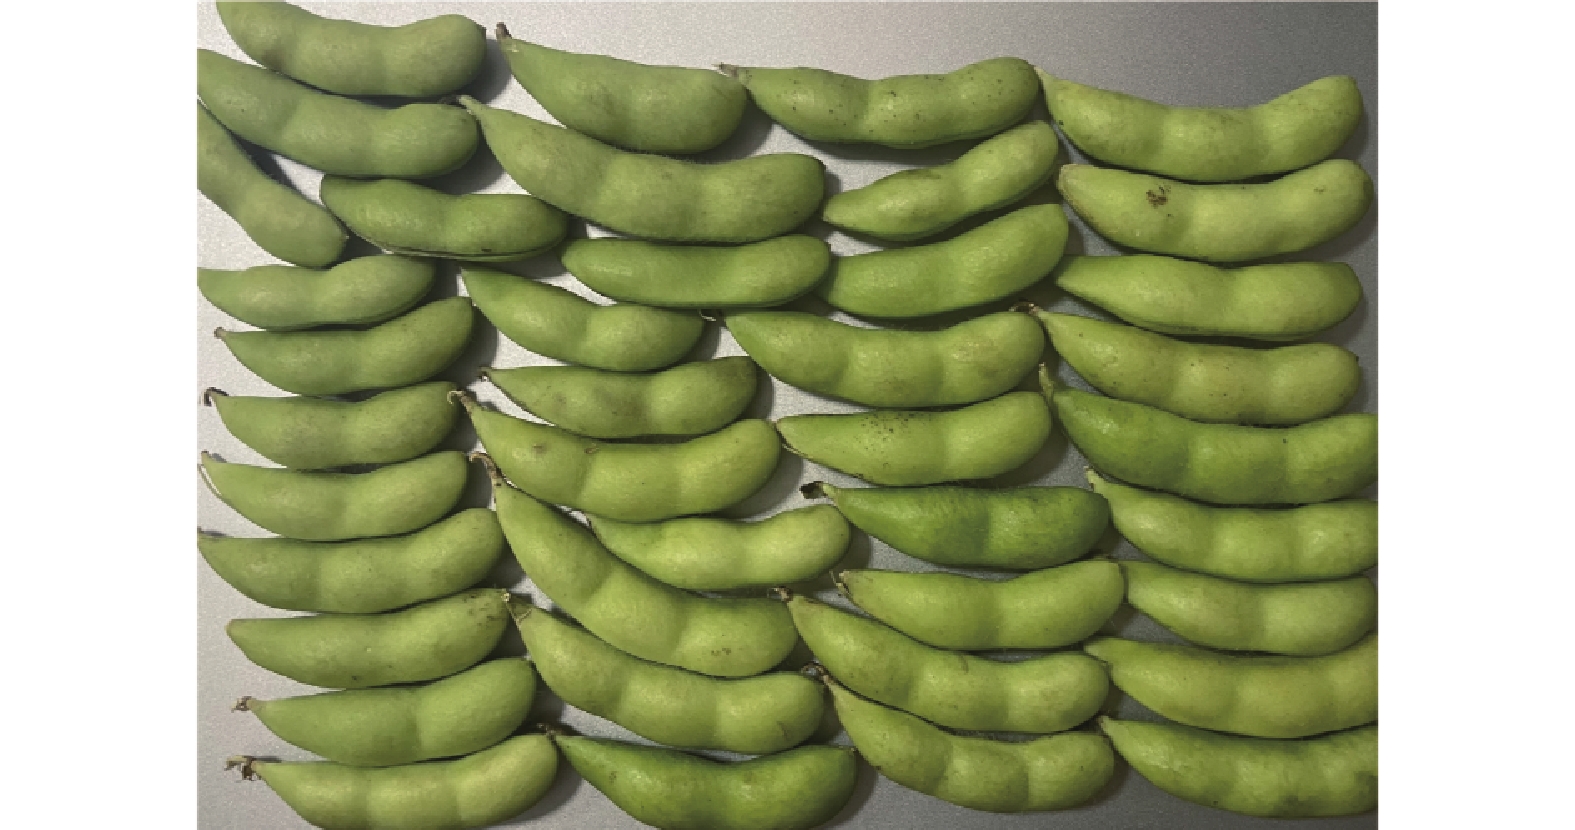
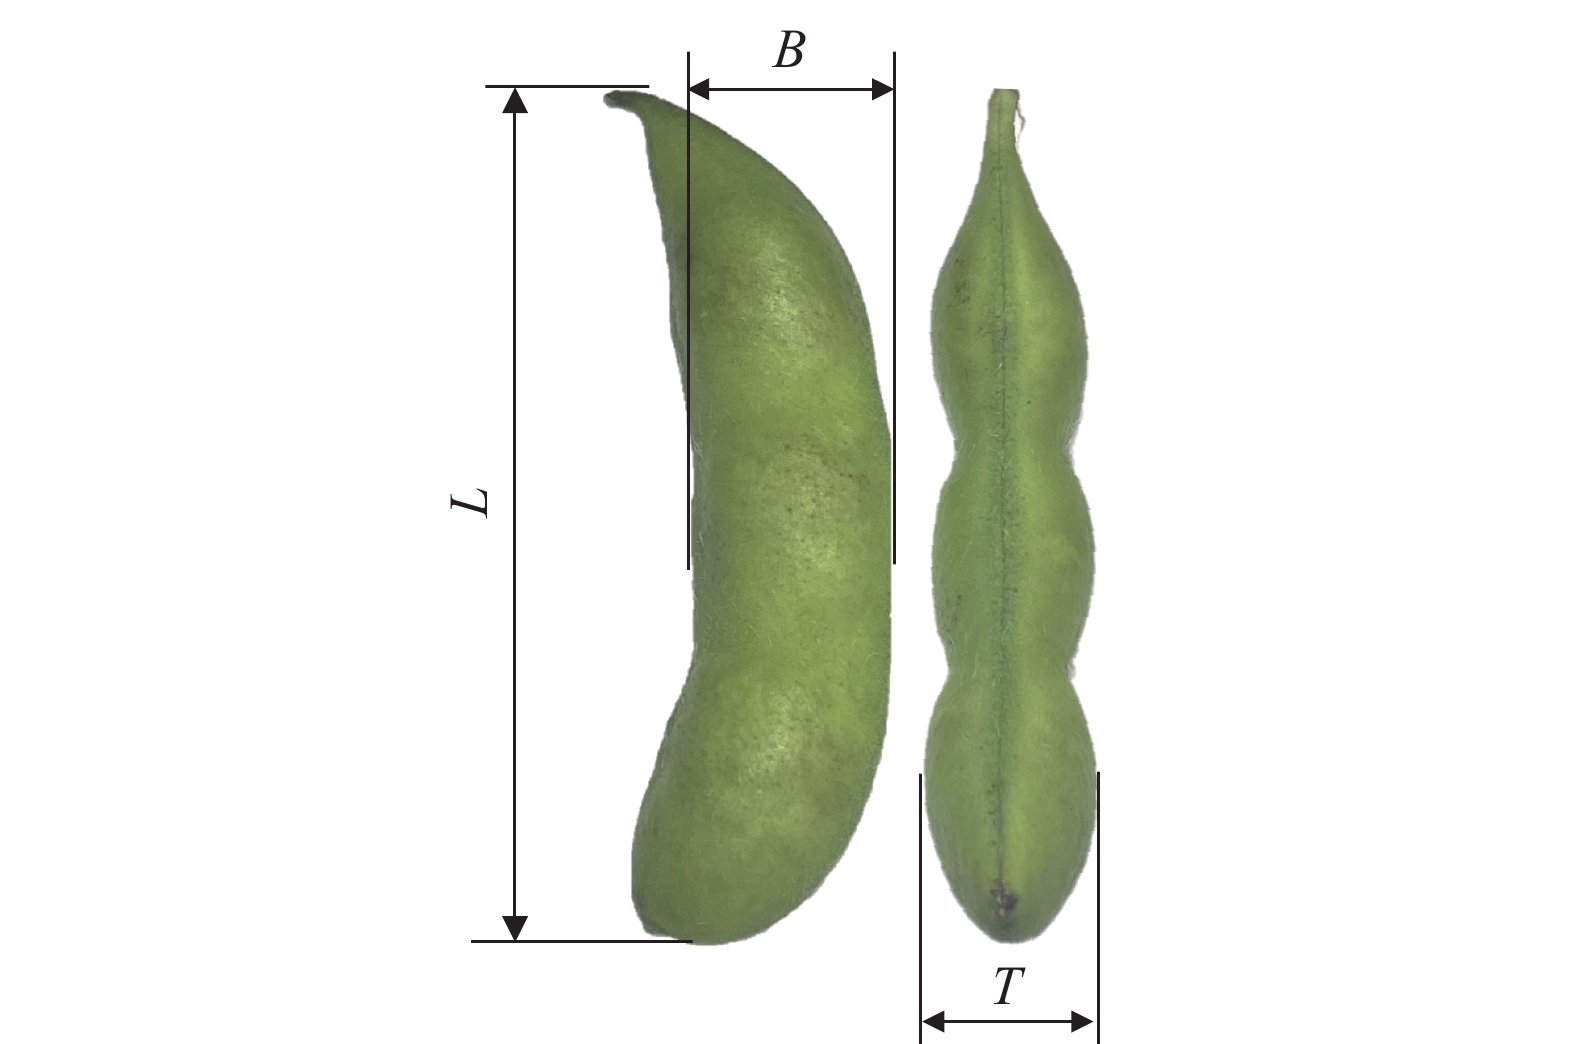
本研究所用鲜食毛豆采自安徽省滁州市某超市,购买后置于4 ℃冷藏保存,3 d内完成试验。试验前,样品恢复至实验室室温环境,同时剔除存在机械损伤、病虫害及明显畸形的豆荚后,采用随机抽样方法选取试样。经统计分析,单粒、双粒和三粒豆荚的占比分别为16%、65%、19%。按此分类各随机抽取100个豆荚样本,测量其长(L)、宽(B)、厚(T),其中:L为果柄端到底端的最长距离,B为垂直L方向正投影中最大横向距离,T为垂直B且垂直L方向的最大距离,以三粒豆荚为例,测量位置如图1所示。测定豆荚的质量和体积并计算密度;采用干燥法获取豆荚的含水率[17]。测量结果取平均值(表1)。
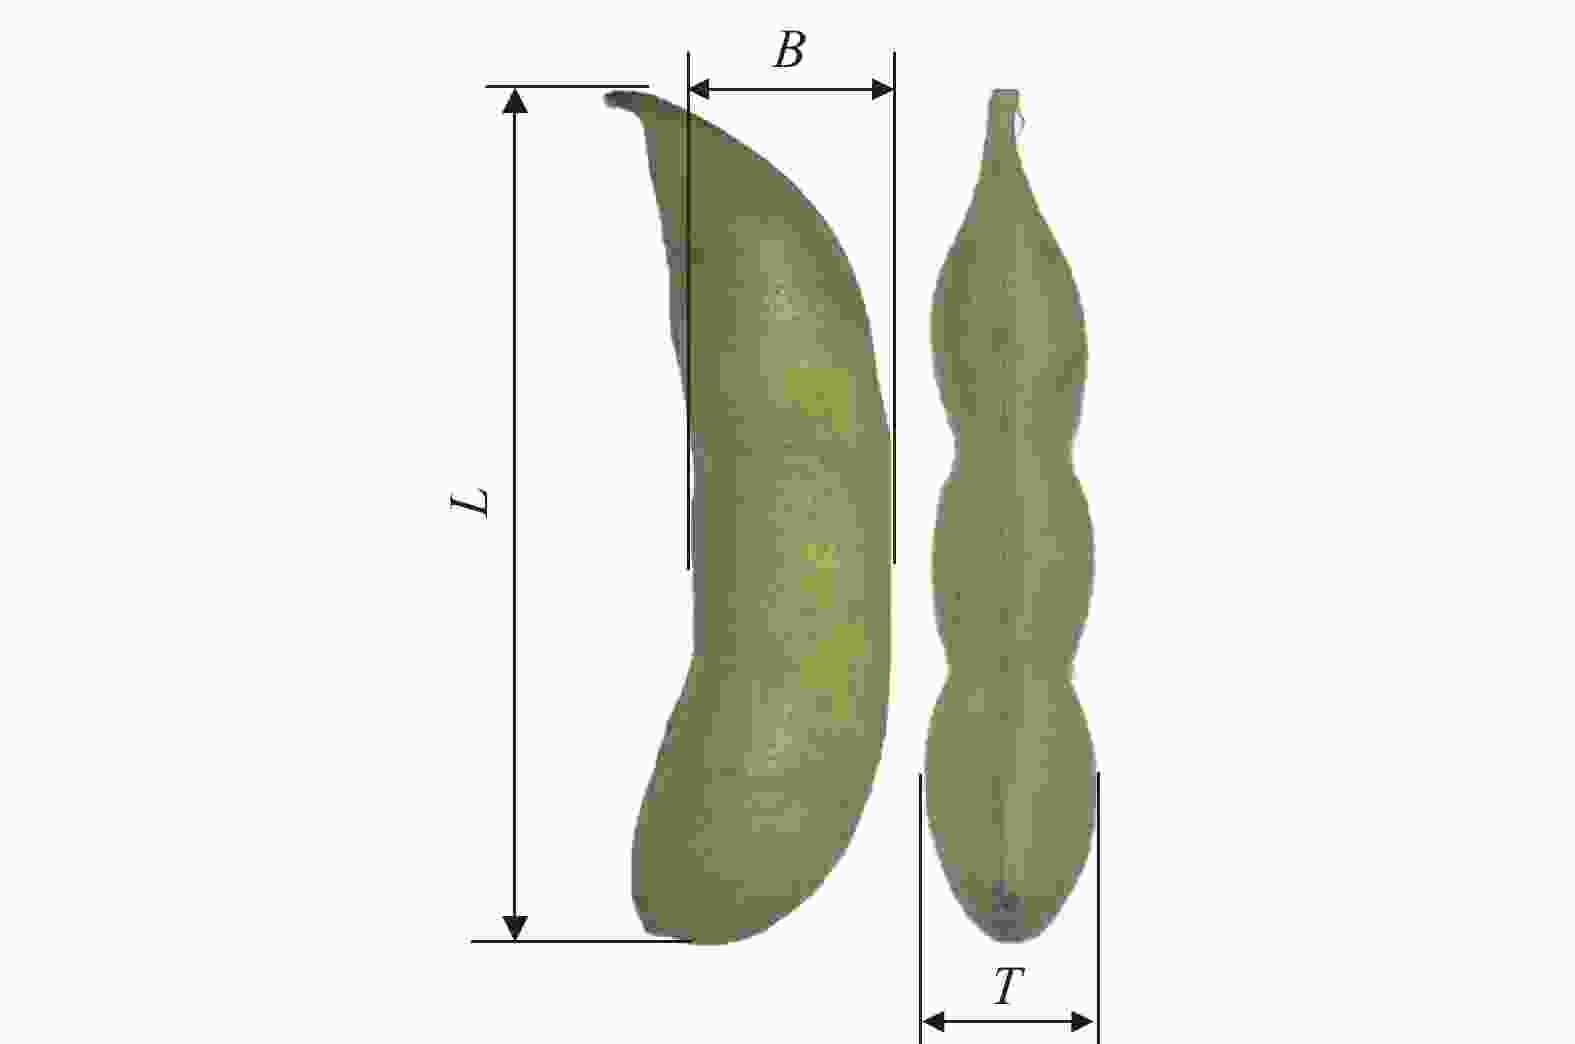
图 1 豆荚三维尺寸
Figure 1. Three-dimensional dimensions of fresh edamame pods
表 1 豆荚基本参数
Table 1. Basic parameters of fresh edamame
颗粒数 质量/g L/mm B/mm T/mm 密度/(kg·m−3) 含水率/% 单粒 1.58 34.36 12.71 9.89 952.13 72.91 双粒 3.05 49.49 13.31 10.26 963.91 73.13 三粒 4.12 57.67 13.08 10.62 972.97 73.77 -
本研究采用压缩试验方法测定豆荚的泊松比[18]:采用万能试验机,选用直径为100 mm的圆柱形压头。豆荚平放受载,设定加载前后压头移速为60 mm·min−1,加载时移速为5 mm·min−1,最大变形量控制为50%。测量压缩前后豆荚B、T方向的变化量,利用式(1)计算泊松比并取平均值。
$$ \mu =\left| \frac{{\varepsilon }_{B}}{{\varepsilon }_{T}}\right| =\frac{\Delta B/{B}_{0}}{\Delta T/{T}_{0}} 。 $$ (1) 式(1)中:μ为泊松比;εB、εT分别为豆荚的B方向、T方向的应变;ΔB、ΔT分别为豆荚B方向、T方向的绝对变形量(mm);T0、B0分别为豆荚破裂前B、T方向的尺寸(mm)。经计算得到泊松比为0.24。
-
依托万能试验机,选用直径为4 mm的圆柱形压头。试验时,调整压头至刚好接触豆荚表面,以5 mm·min−1的速率稳定加载至50%最大变形量。通过式(2)和式(3)计算弹性模量和剪切模量,结果取平均值。
$$ E =\frac{\sigma }{{\varepsilon }_{T}} \text{;} $$ (2) $$ G=\frac{E}{2\left(1+\mu \right)} 。 $$ (3) 式(2)~(3)中:E为弹性模量(MPa);σ为豆荚的压应力(MPa);G为剪切模量(MPa)。经计算,豆荚的弹性模量和剪切模量分别为19.94和8.04 MPa。
-
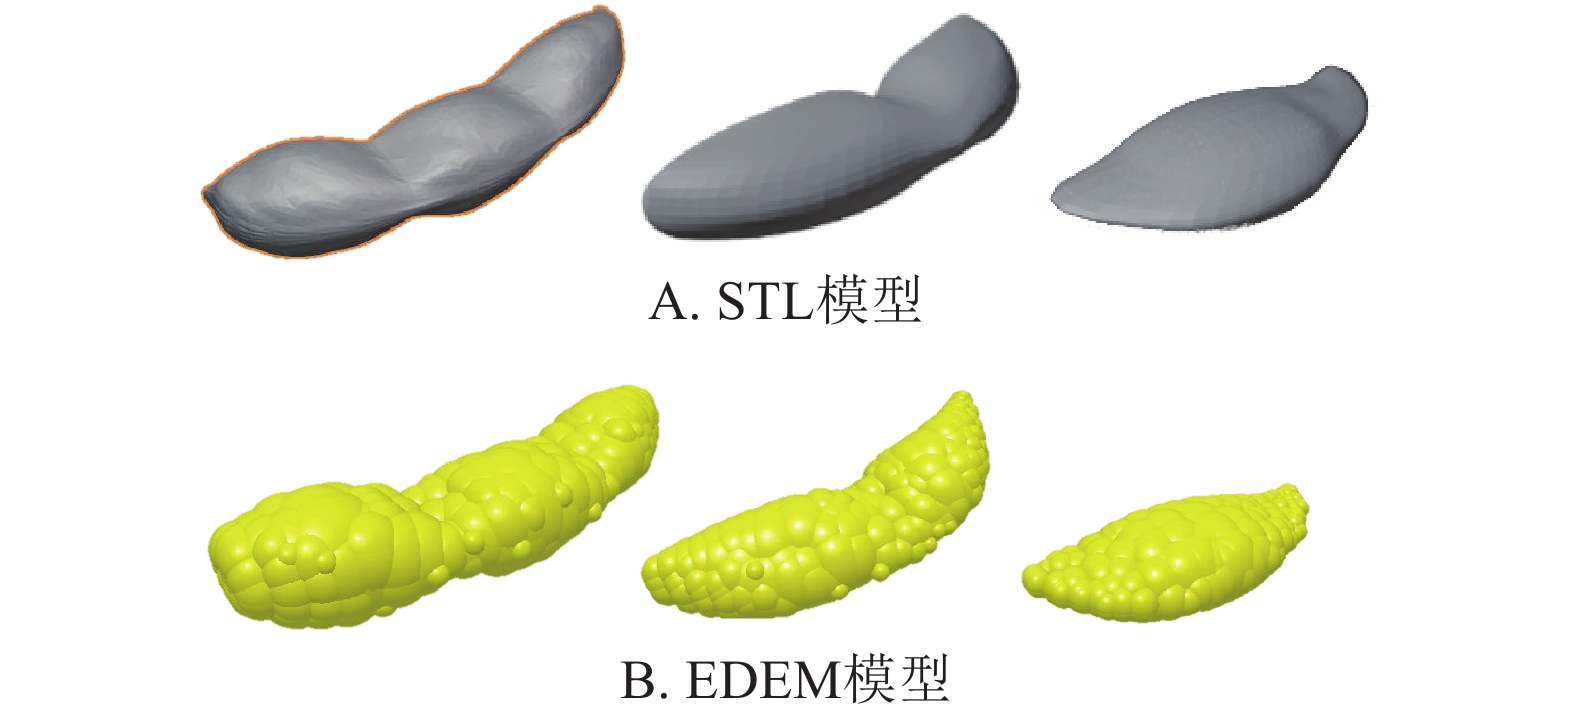
豆荚离散元模型的构建采用颗粒填充法[19]。首先于4 mm方格背景下正交采集豆荚L、B、T 3个维度的图像,利用Blender描绘轮廓,生成STL模型(图2A),并将其导入EDEM软件。以半径为1 mm、平滑度为3的球形颗粒进行填充,建立单粒、双粒和三粒豆荚的离散元模型(图2B)。本研究主要研究豆荚群体堆积与输送过程中的宏观运动行为,试验过程中未观察到豆荚之间存在明显的团聚及黏连现象,具有典型的散体流动特征,因此采用Hertz-Mindlin (no slip) 模型描述颗粒间接触作用。参考农业生物材料离散元参数标定方法[7−13],将高含水率、柔软组织及表面茸毛等因素的综合接触效应等效纳入恢复系数、静摩擦系数和滚动摩擦系数等接触参数体系,并结合堆积角试验和输送试验验证模型可靠性。
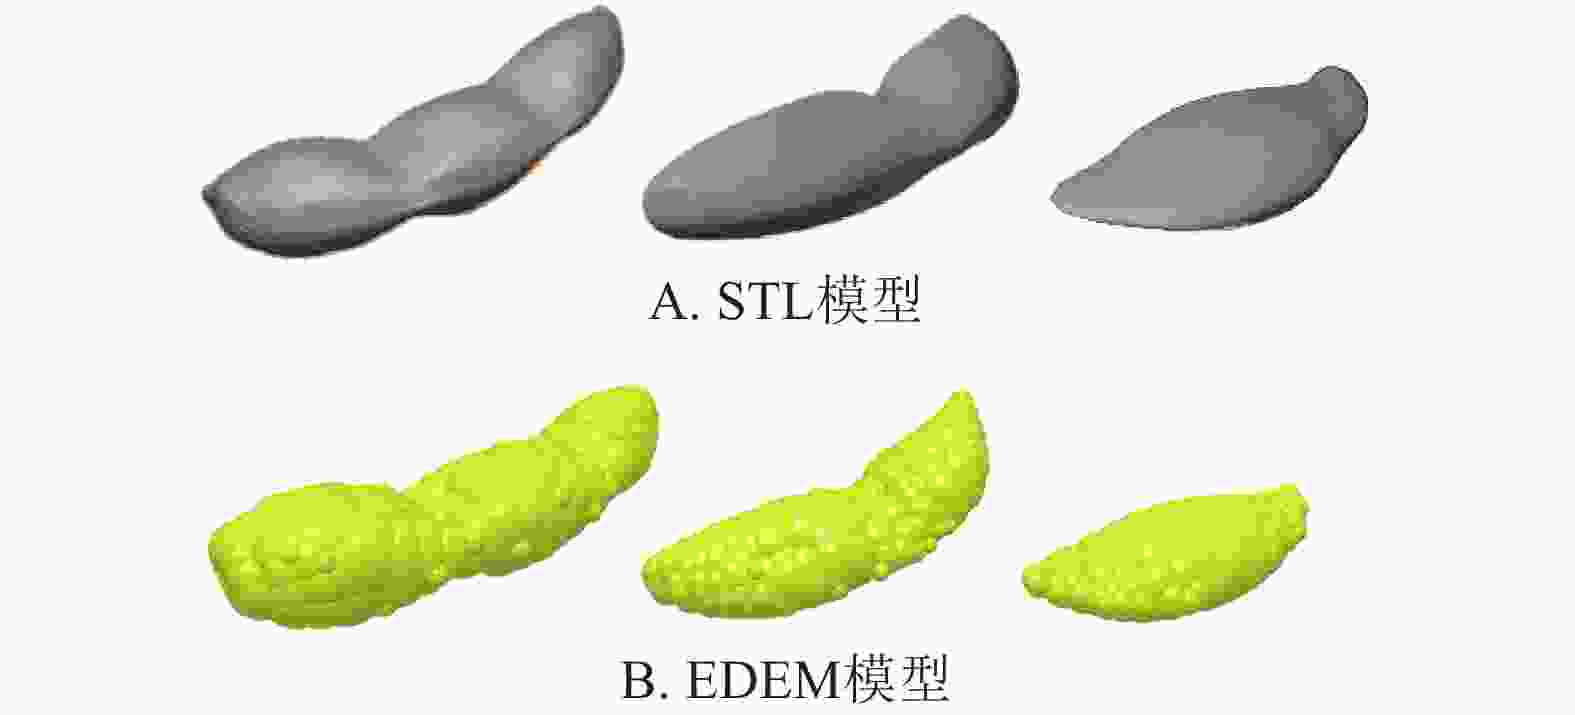
图 2 豆荚离散元模型建模
Figure 2. Modeling of discrete element model of fresh edamame
-
为确保离散元仿真结果的准确性,需要合理设定物料的本征参数与接触参数。本征参数直接采用试验实测值;接触参数则通过物理试验与仿真相结合的方法展开标定。针对豆荚采运装备的主体材质,本研究主要对豆荚与304不锈钢、食品级聚氯乙烯(PVC)及豆荚相互间的接触参数进行标定。在标定豆荚间的接触参数时,采用自制的“豆荚板”作为接触面(图3)。制作豆荚板时,选取颗粒饱满、无机械损伤、厚度及弯曲程度相近的豆荚,沿长度方向紧密排列于不锈钢钢板表面,以热熔胶固定豆荚厚度方向的一侧于基板上,保证最大宽度方向与基板平行且相邻豆荚无明显间隙。胶体固化后,剔除局部高度差较大的试样,以确保接触表面平整。
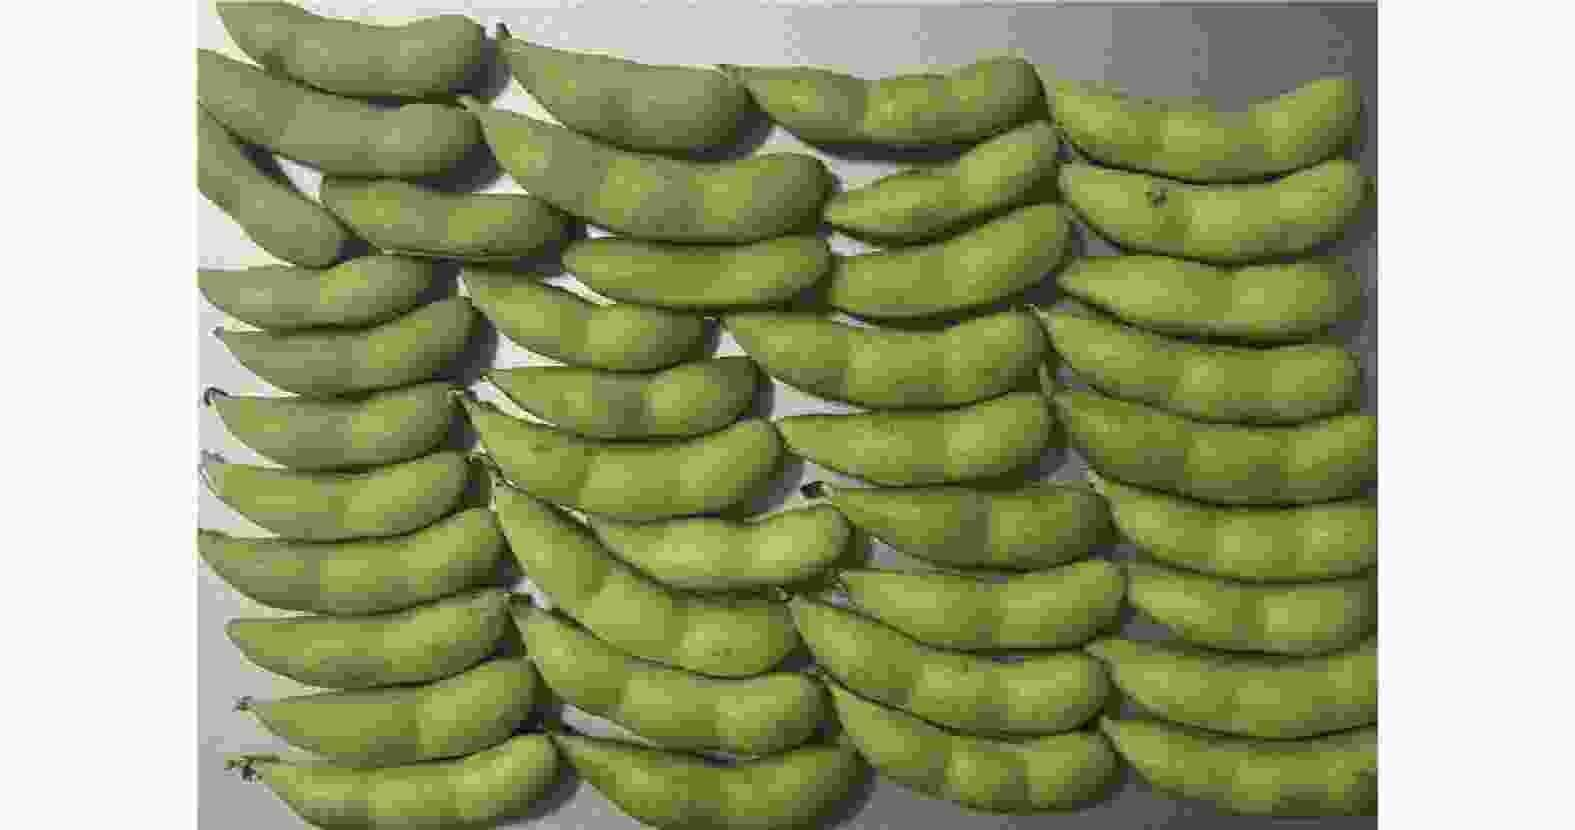
图 3 豆荚板
Figure 3. Fresh edamame contact plate
本研究选取的304不锈钢和PVC材料的参数可由文献和厂家手册获取。304不锈钢的泊松比、剪切模量和密度分别为0.30、28.54 GPa和7 930 kg·m−3,PVC的泊松比、剪切模量和密度分别为0.35、1.14 GPa和1 350 kg·m−3。
-
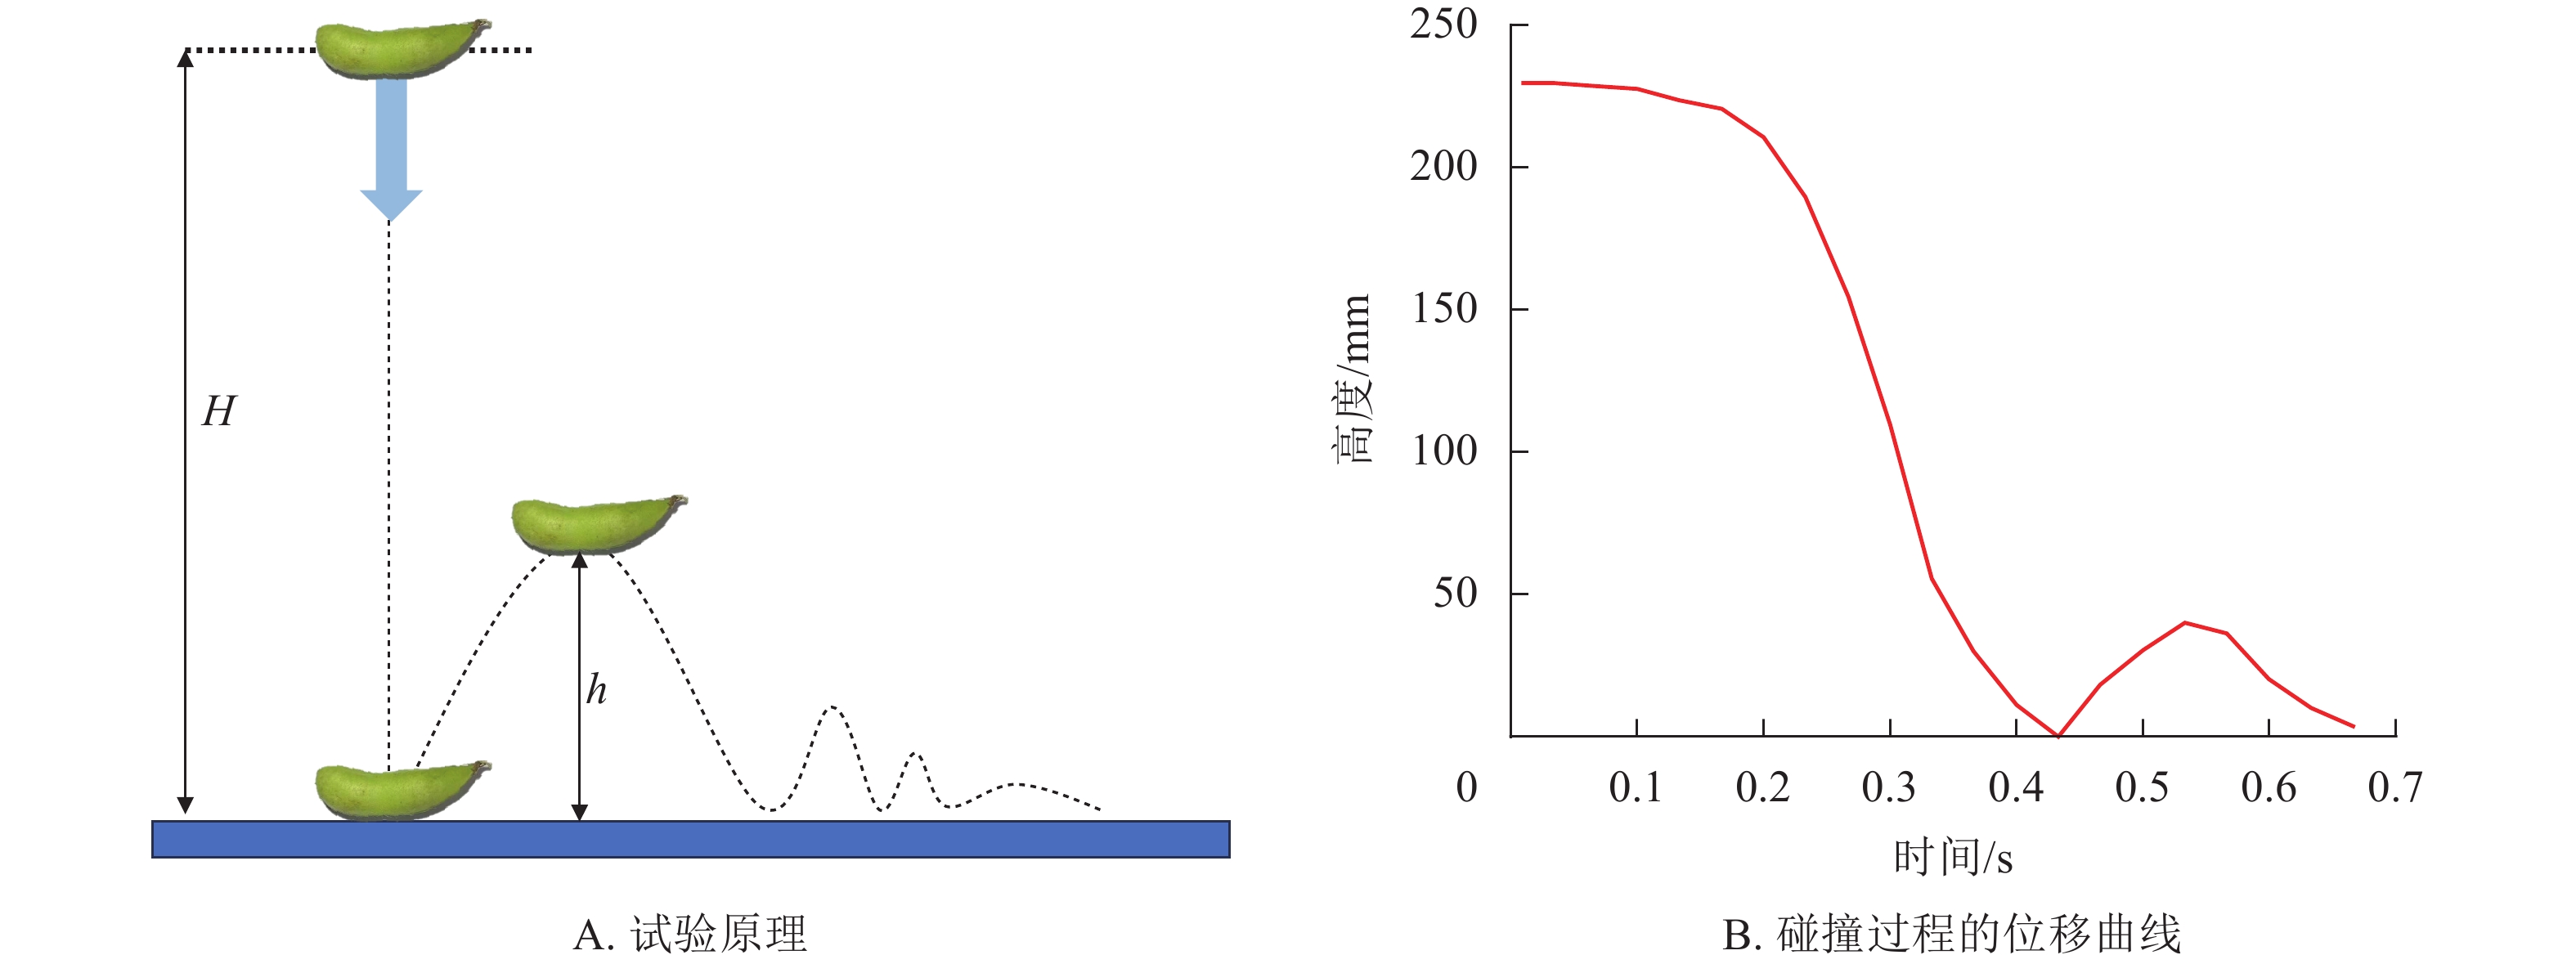
本研究采用自由落体测定碰撞恢复系数[20],试验原理如图4A。测定过程中,将豆荚放置于距接触面上方H处自由释放,并记录最大回弹高度h,通过式(4)计算碰撞恢复系数。
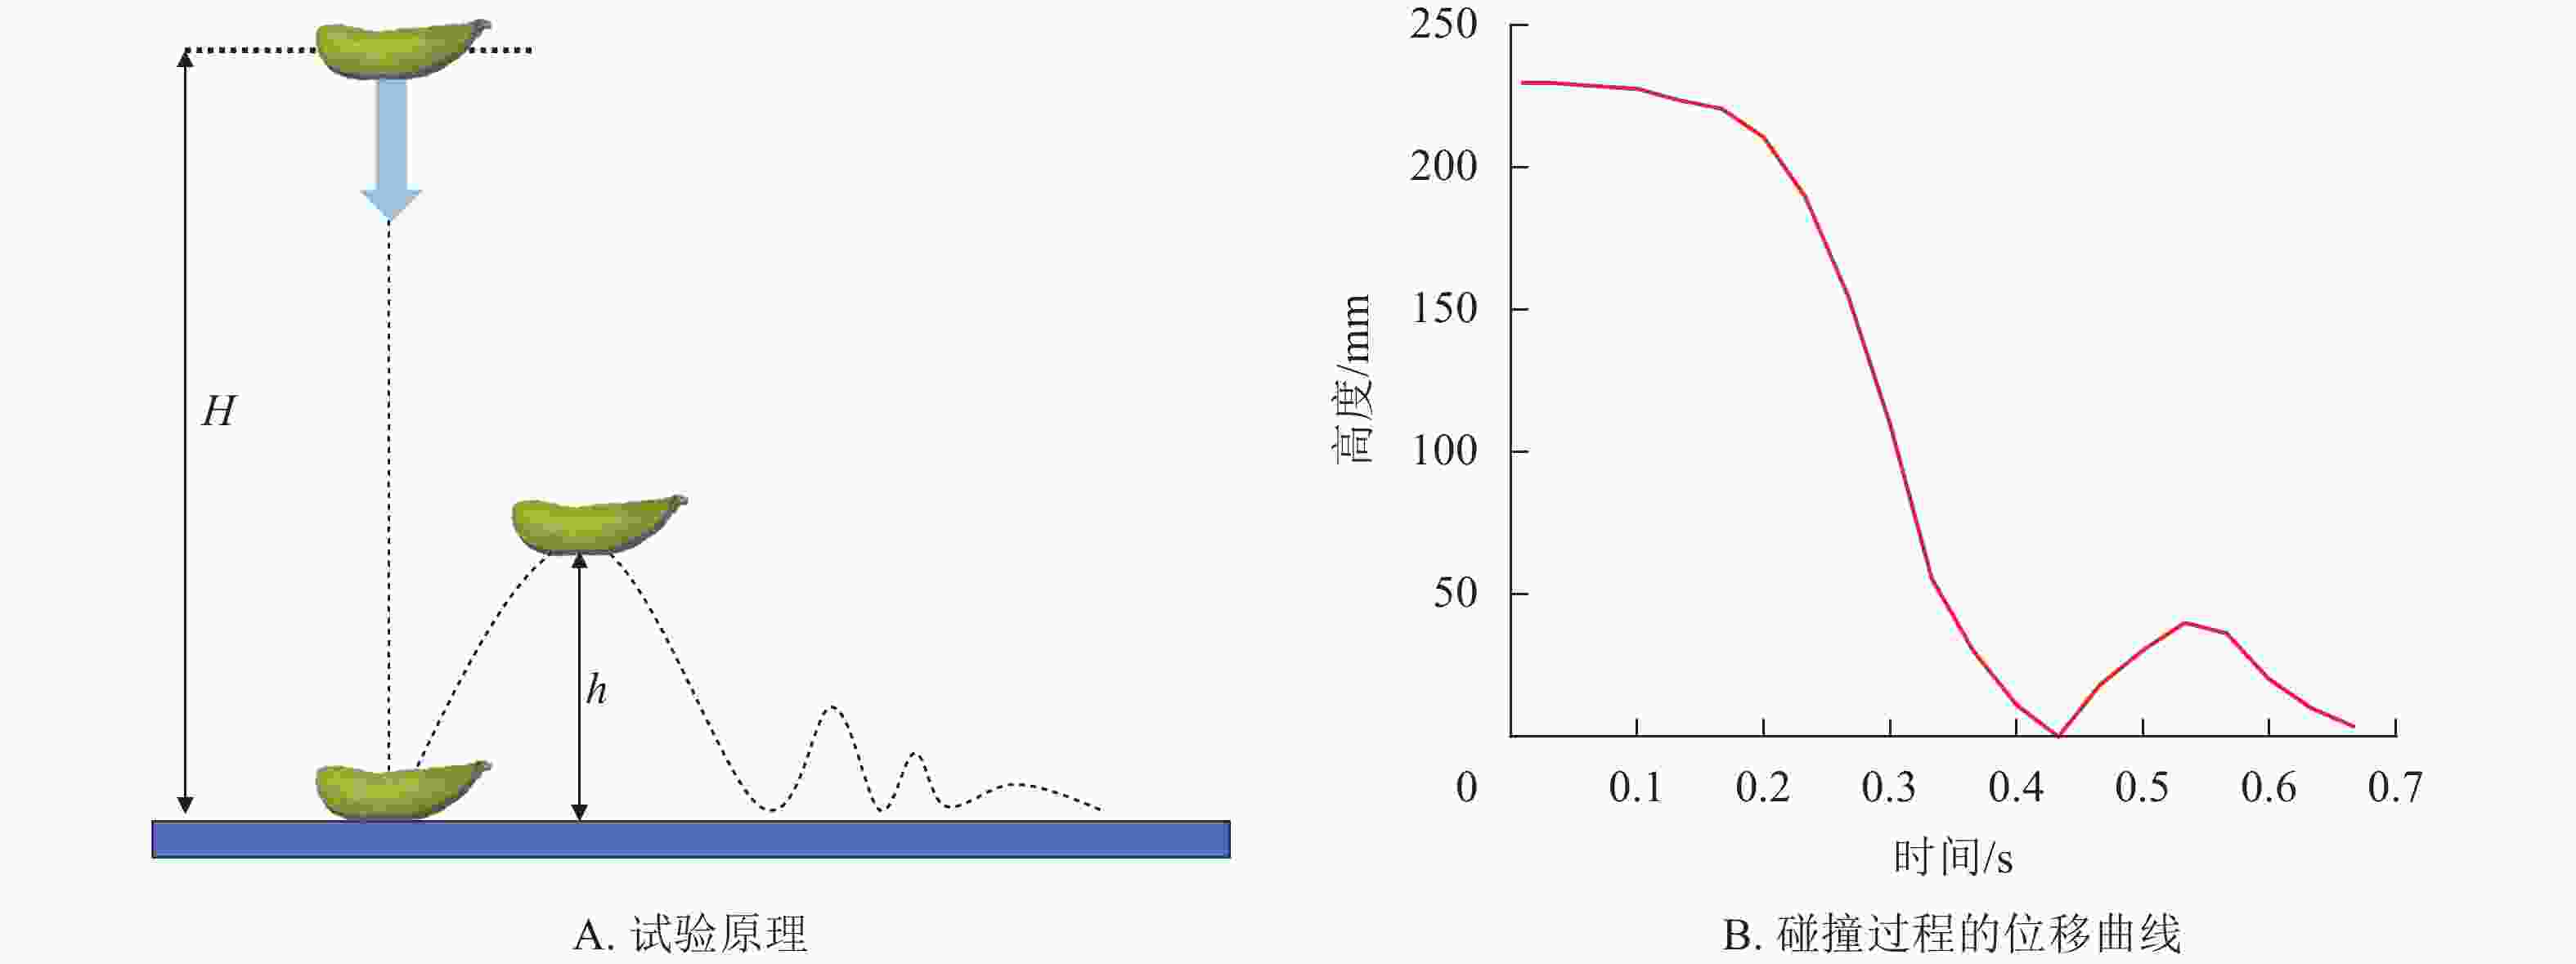
图 4 碰撞恢复系数标定试验
Figure 4. Coefficient of restitution calibration test
$$ e=\frac{{v}_{1}}{{v}_{0}}=\sqrt{\frac{2gh}{2gH}}=\sqrt{\frac{h}{H}} 。 $$ (4) 式(4)中:H为豆荚自由释放高度(mm);h为豆荚最大回弹高度(mm);e为碰撞恢复系数;v0、v1分别为碰撞前、后碰撞接触点的瞬时速度(mm·s−1),g为重力加速度(9.8 m·s−2)。
根据上述原理,将豆荚从距接触面高H=230 mm处自由释放,采用相机(镜头距测试面40 cm)记录下落全过程。随后,将视频导入Tracker-6.2.0软件进行运动轨迹追踪,提取豆荚碰撞前后的位移曲线及最大回弹高度(h),如图4B所示。每个过程测试60次。基于式(4)的计算结果表明:豆荚与304不锈钢、PVC表面的碰撞恢复系数分别为0.433、0.374,此时的最大回弹高度平均值分别为43.2、32.2 mm。
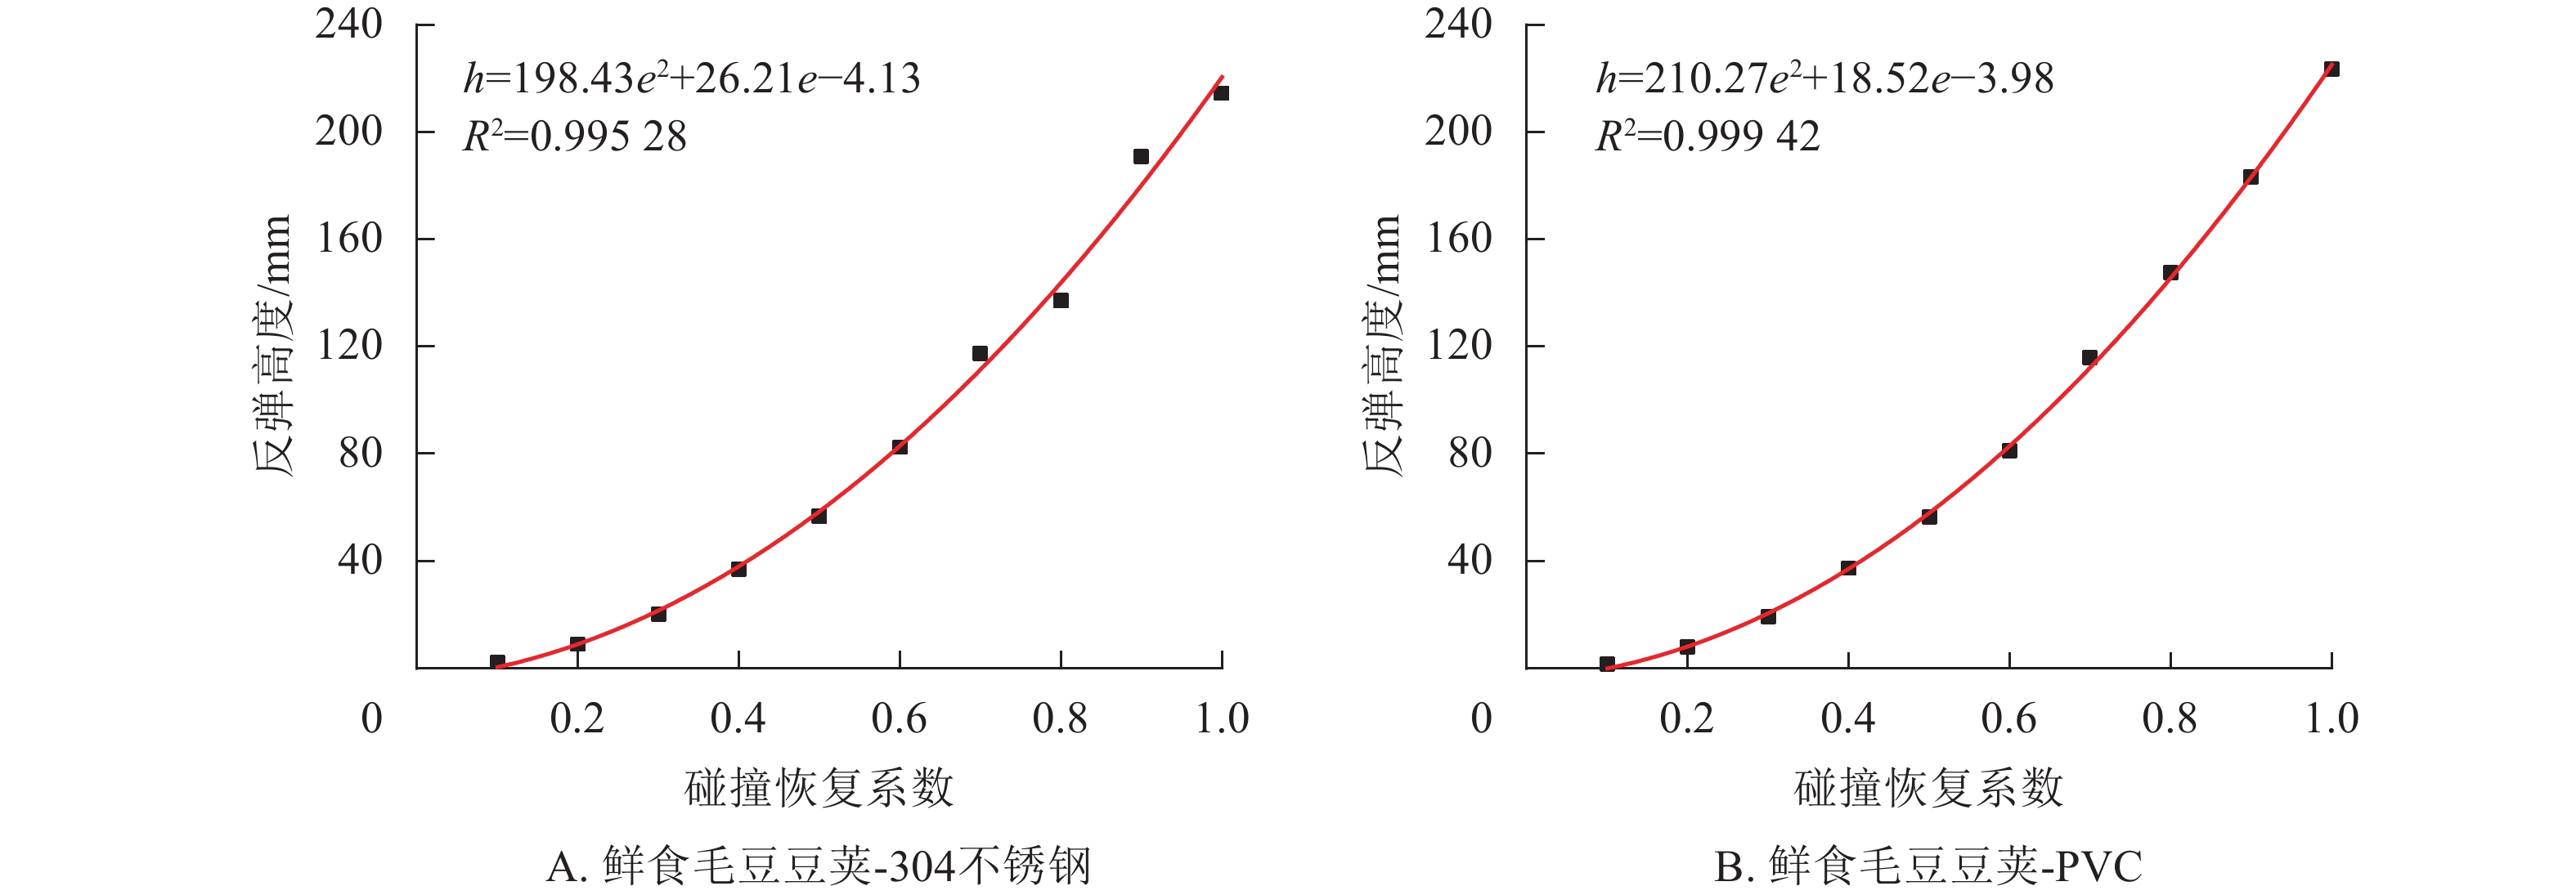
此外,基于图4A原理进行EDEM仿真验证。仿真中将其余接触参数归0处理,设定豆荚与接触面的碰撞恢复系数在0.1~1.0区间内按0.1梯度取值。随后,以设定的恢复系数为自变量,仿真获取的最大回弹高度为因变量绘制散点图,并进行回归拟合,得出非线性方程(图5)。
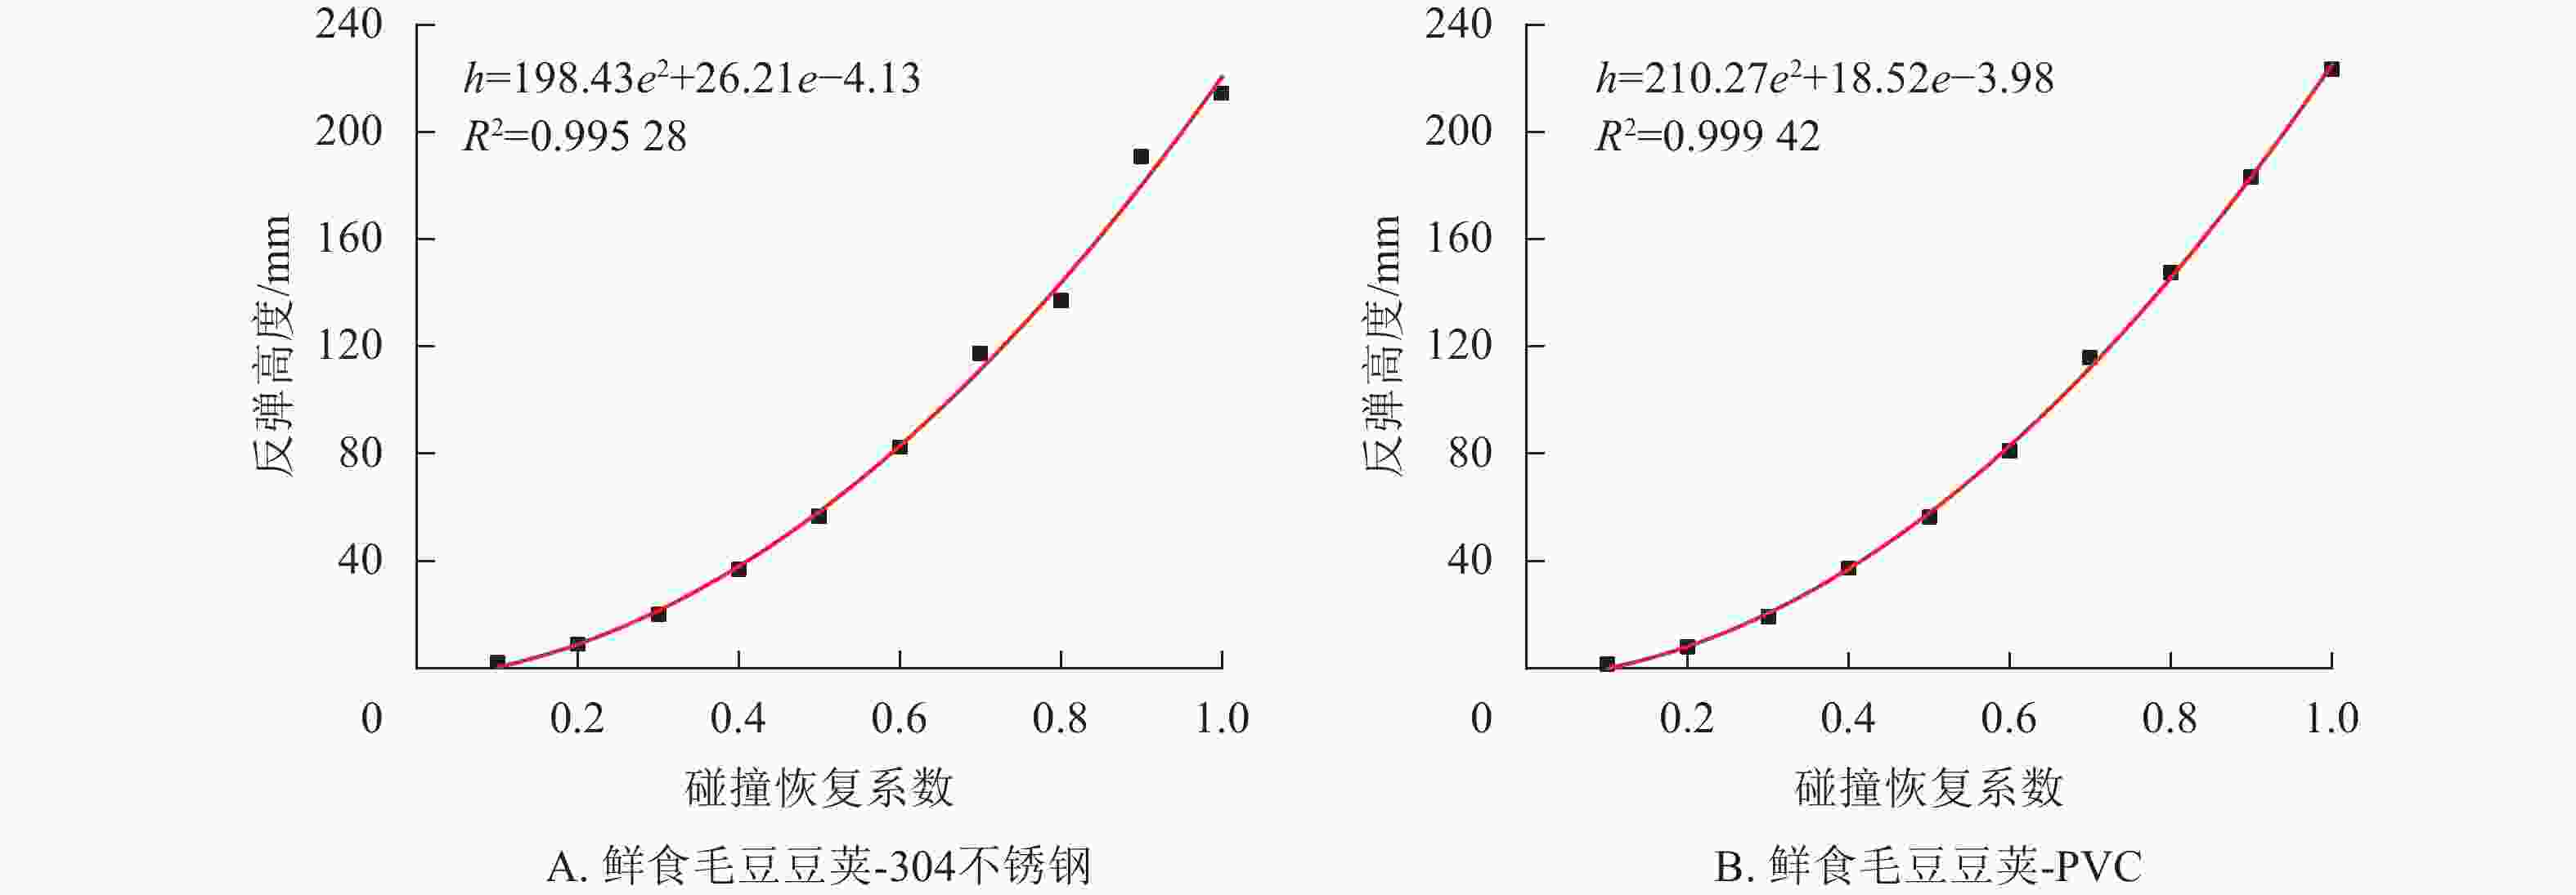
图 5 碰撞恢复系数与最大回弹高度拟合曲线
Figure 5. Coefficient of restitution and maximum rebound height fit curve
将试验所得系数代入拟合方程中,求得豆荚与PVC、304不锈钢的理论反弹高度分别为32.47和44.42 mm。该预测值与实测值相对误差分别为0.84%、2.82%。由此最终标定:豆荚与PVC、304不锈钢材料的碰撞恢复系数分别为0.374、0.433。豆荚间碰撞恢复系数采用与豆荚-304不锈钢材料碰撞恢复系数相同的方法测定,以自制豆荚板代替不锈钢碰撞板。将单个豆荚从距豆荚板230 mm处自由释放,利用Tracker软件提取碰撞轨迹及最大回弹高度,根据式(4)计算碰撞恢复系数。考虑到豆荚外形不规则,且不同释放姿态和接触位置下的碰撞形式存在差异,碰撞恢复系数具有一定离散性,因此通过多次重复试验确定其取值范围为0.250~0.400,并作为后续P-B试验的参数取值范围。
-
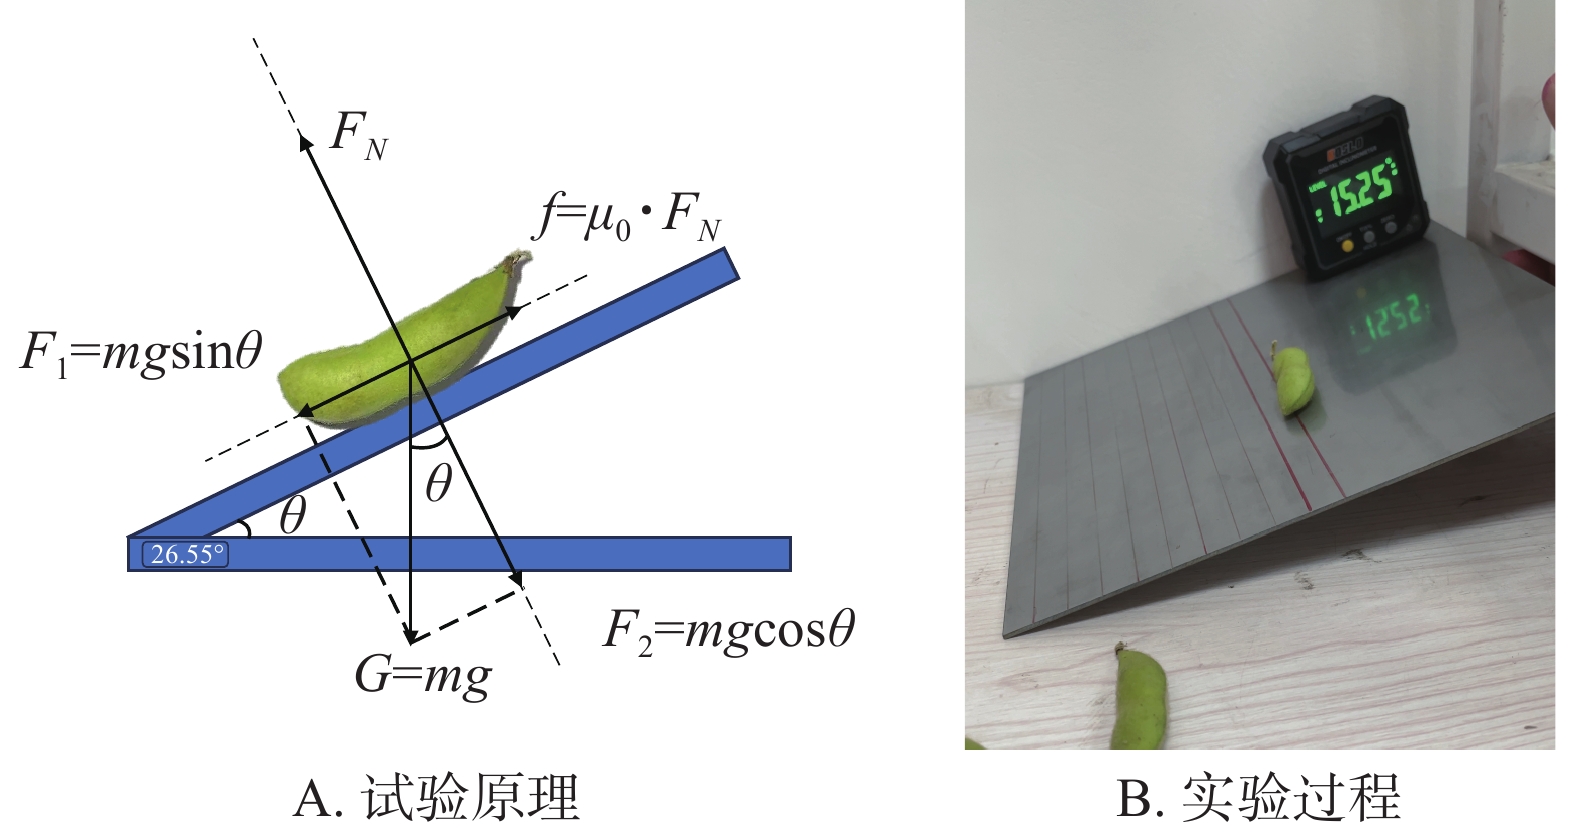
本研究采用斜面法测定静摩擦系数[21]。豆荚在斜面上的受力如图6A所示。将豆荚置于接触面一侧并调节斜面倾角,在豆荚即将发生滑动时记录倾角值,如图6B所示。代入式(5)计算求得对应的静摩擦系数。
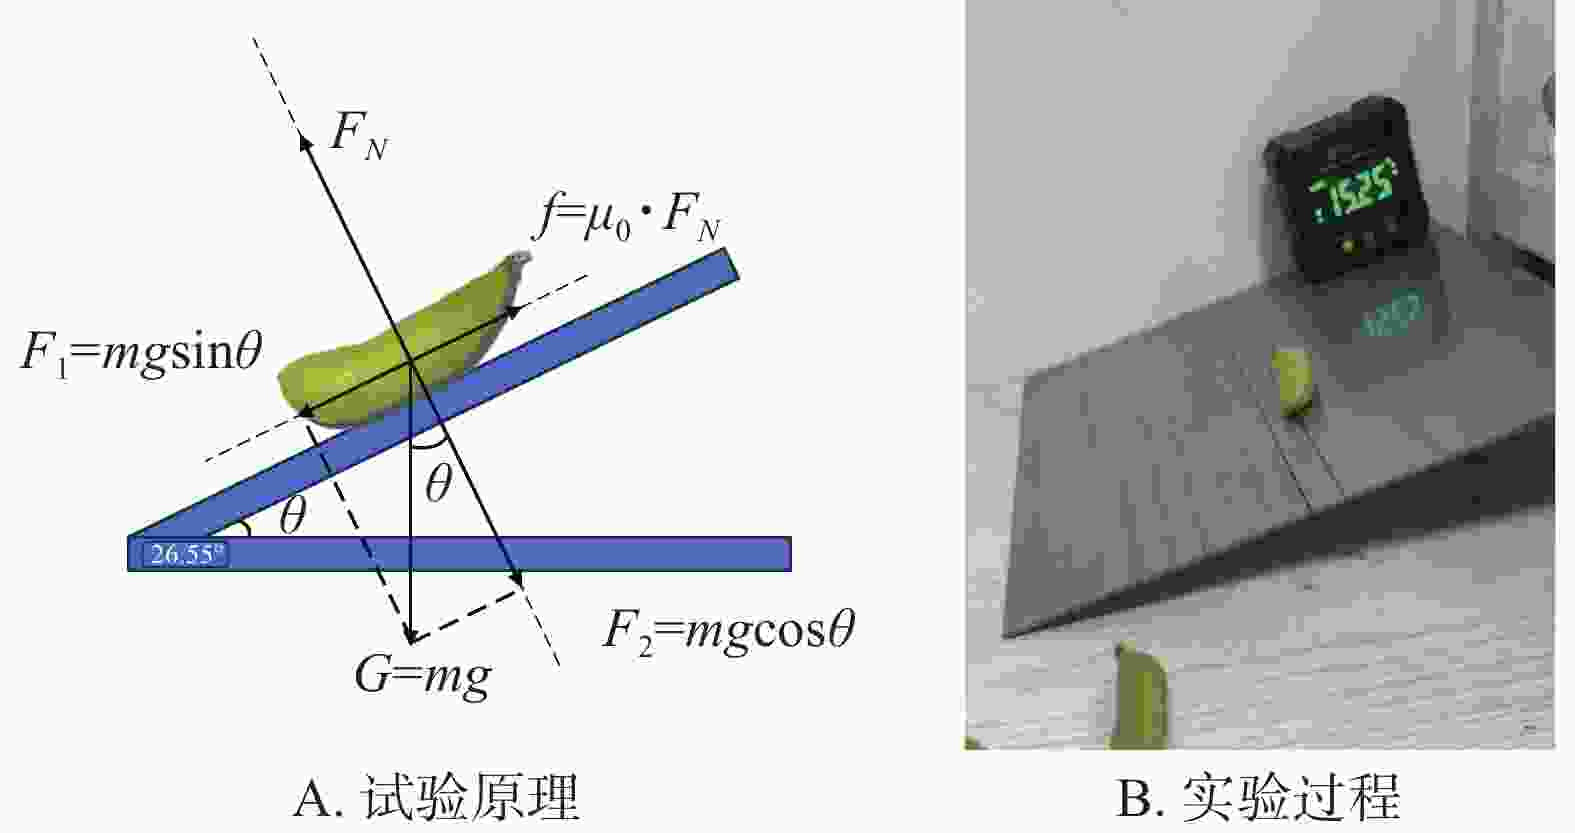
图 6 静摩擦系数标定试验
Figure 6. Static friction coefficient calibration test
$$ {\mu }_{0}=\frac{f}{{F}_{N}}=\frac{{mg}\sin \theta }{{mg}\cos \theta }=\tan \theta 。 $$ (5) 式(5)中:μ0为静摩擦系数;f为静摩擦力(N);m为豆荚质量;FN为支持力(N);θ为接触面与水平面夹角(°)。每组试验重复60次,得到豆荚与304不锈钢、PVC之间的静摩擦系数分别为0.505、0.463,此时的摩擦角分别为26.80°、24.85°。
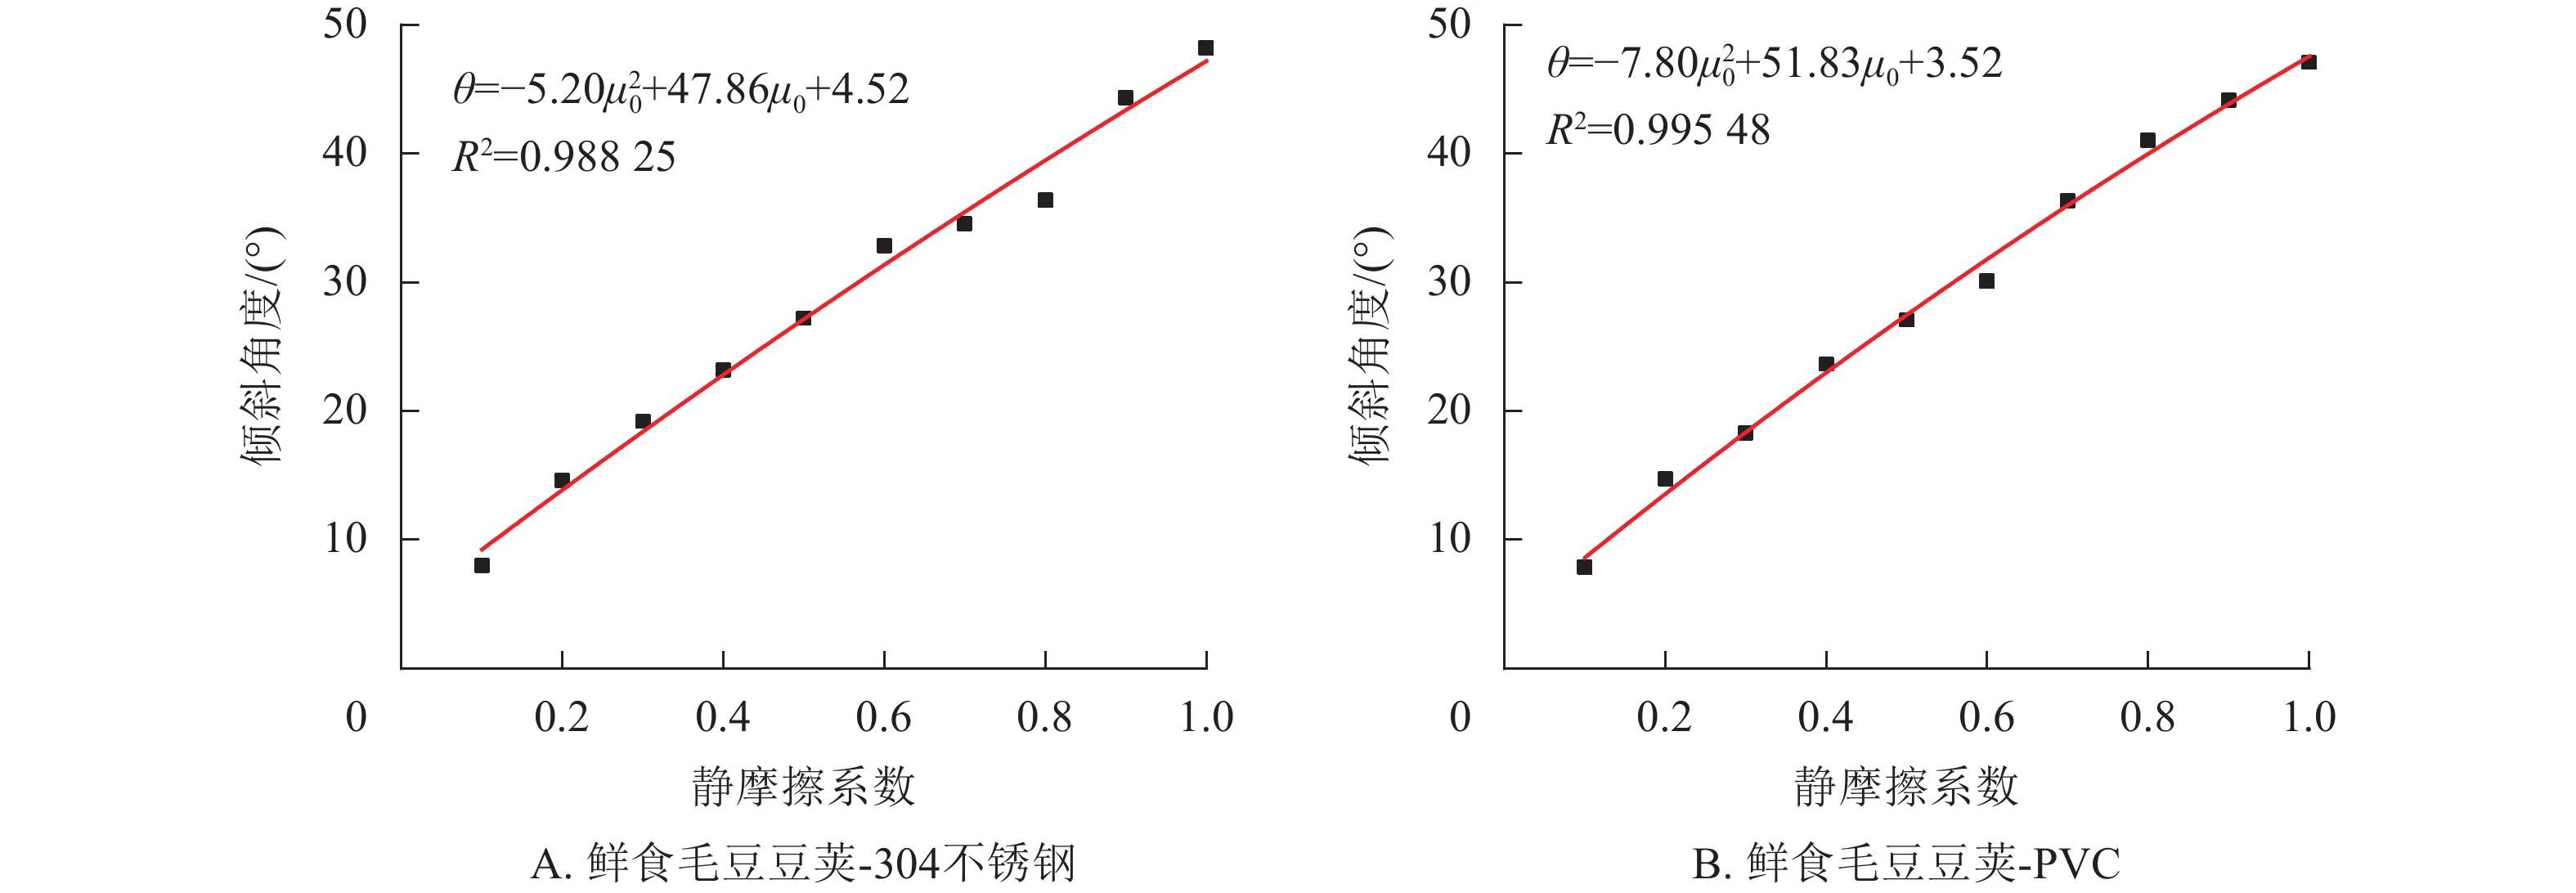
在EDEM仿真中,保持已标定参数不变且其余参数归0,将静摩擦系数设定为0.1~1.0区间内以0.1为梯度取值。提取各组静摩擦系数与对应的斜面临界倾角构建散点图,并进行回归拟合,得出非线性方程。结果如图7所示。
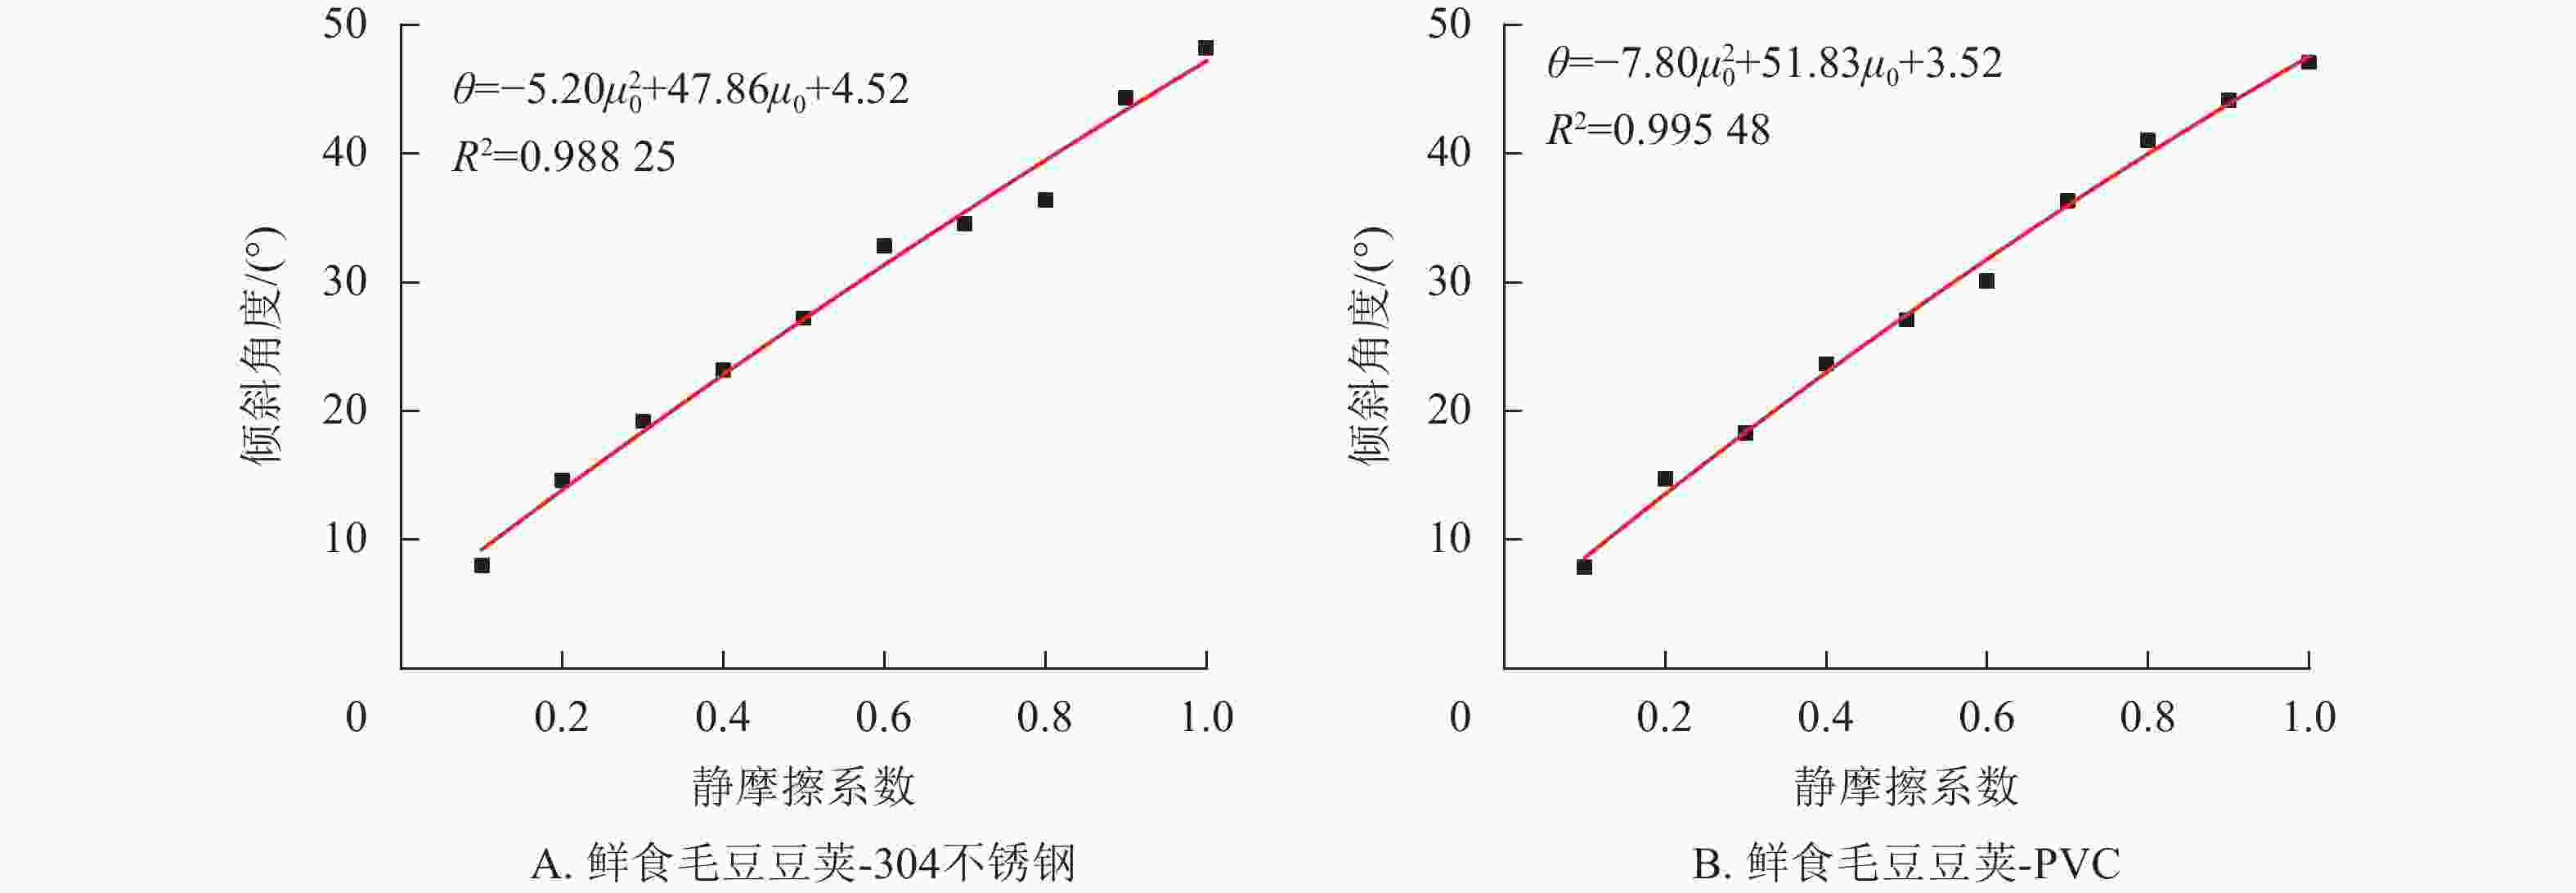
图 7 静摩擦系数与夹角拟合曲线
Figure 7. Fitting curve of static friction coefficient and angle
将实测系数代入拟合公式中,求得豆荚与PVC、304不锈钢的理论滑动倾角分别为25.85°和27.36°。对比表明:该结果与实测值相对误差分别为4.02%、2.09%,由此最终标定豆荚与PVC、304不锈钢的静摩擦系数分别为0.463、0.505。同理,测得豆荚与豆荚间的静摩擦系数为0.55~0.85。
-
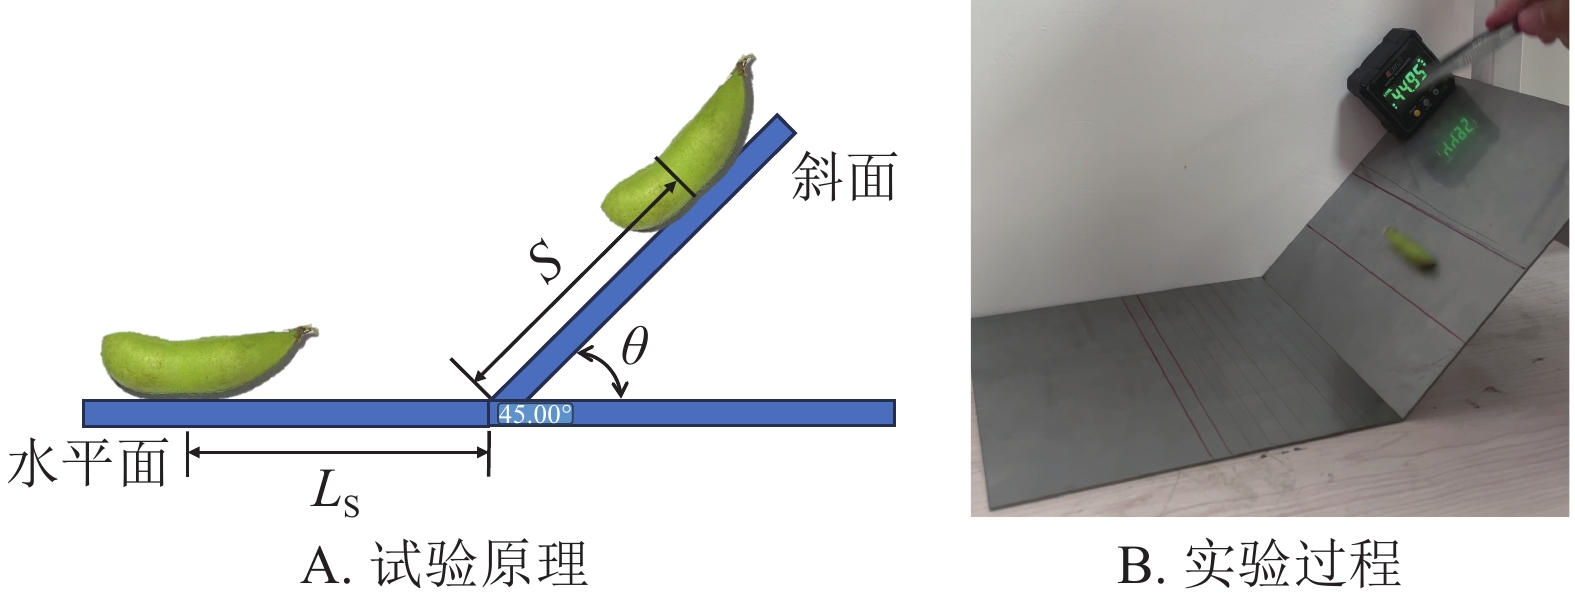
利用固定斜面滚动法测定滚动摩擦系数[22],试验原理如图8A所示。假设豆荚全程仅克服滚动摩擦做功,将其从倾角为θ的斜面上静止释放,在斜面与水平的滚动距离分别为S与Ls,依据能量守恒定律建立式(6)。
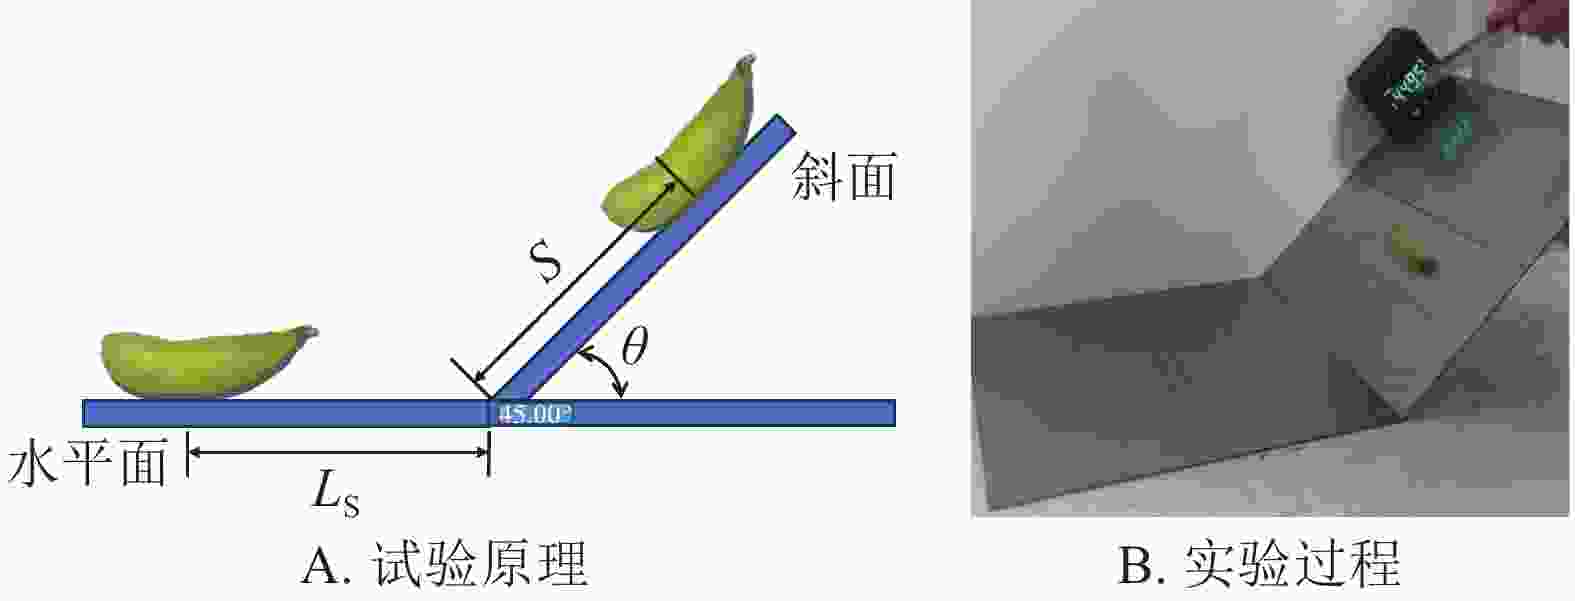
图 8 滚动摩擦系数标定试验
Figure 8. Rolling friction coefficient calibration test
$$ mgS\sin \theta ={\mu }_{{\mathrm{s}}}\cdot mg\left(S\cos \theta +{L}_{\text{s}}\right) 。 $$ (6) 式(6)中:μs为滚动摩擦系数;S、Ls分别为在斜面、水平的滚动距离(mm)。
实际试验时,斜面与水平面均铺设相同接触材质,设定斜面倾角为45°,初始释放点对应的斜面距离为300 mm以保证充足的水平滑行余量,如图8B所示。通过式(6)计算得出:豆荚与304不锈钢、PVC及豆荚自身间的滚动摩擦系数分别为0.08~0.18、0.05~0.15和0.05~0.25。
-
鉴于豆荚的形状不规则且不易发生滚动,碰撞反弹微弱,直接测量豆荚间的接触参数以及豆荚与PVC、304不锈钢的滚动摩擦系数的误差较大,因此,本研究以堆积角为指标,依次开展P-B试验、最陡爬坡试验及Box-Behnken响应面法分析,以标定并求解上述接触参数的最优组合。
-
试验所用装置分为内径90 mm,高度200 mm的PVC柱形圆筒和进口内径120 mm、出口内径90 mm、高度220 mm的304不锈钢锥形桶。试验中缓慢上提圆筒,使物料受重力滑落形成稳定堆积体。
为消除传统人工测量带来的主观误差,借助Matlab软件对原始图像统一处理:依次进行灰度化、二值化及内部填充;进而提取边界像素坐标拟合直线,通过求取斜率的反正切值计算倾角大小。经多次试验取平均值,得出豆荚在PVC、304不锈钢表面的堆积角分别为37.15°、39.15°。
在EDEM仿真中采用与物理试验一致的304不锈钢圆锥筒模型。在锥筒上方设定颗粒工厂并按实测比例生成单粒、双粒、三粒豆荚,颗粒静置稳定后,以0.05 m·s−1匀速向上提拉锥筒,待物料散落堆积稳定后停止仿真,并通过Matlab软件对图像进行处理,得到仿真堆积角。
-
为了提高参数标定效率,借助Design-Expert 13软件开展了12组P-B筛选试验。为筛除次要因素,试验以堆积角为响应值,集中提取对该指标有显著作用的核心控制参数。各测试因素的水平编码设置如表2所示。根据前期单因素仿真试验结果,仿真并测量堆积角。P-B试验结果如表3所示。
表 2 P-B试验因素编码
Table 2. Plackett-Burman test factor code
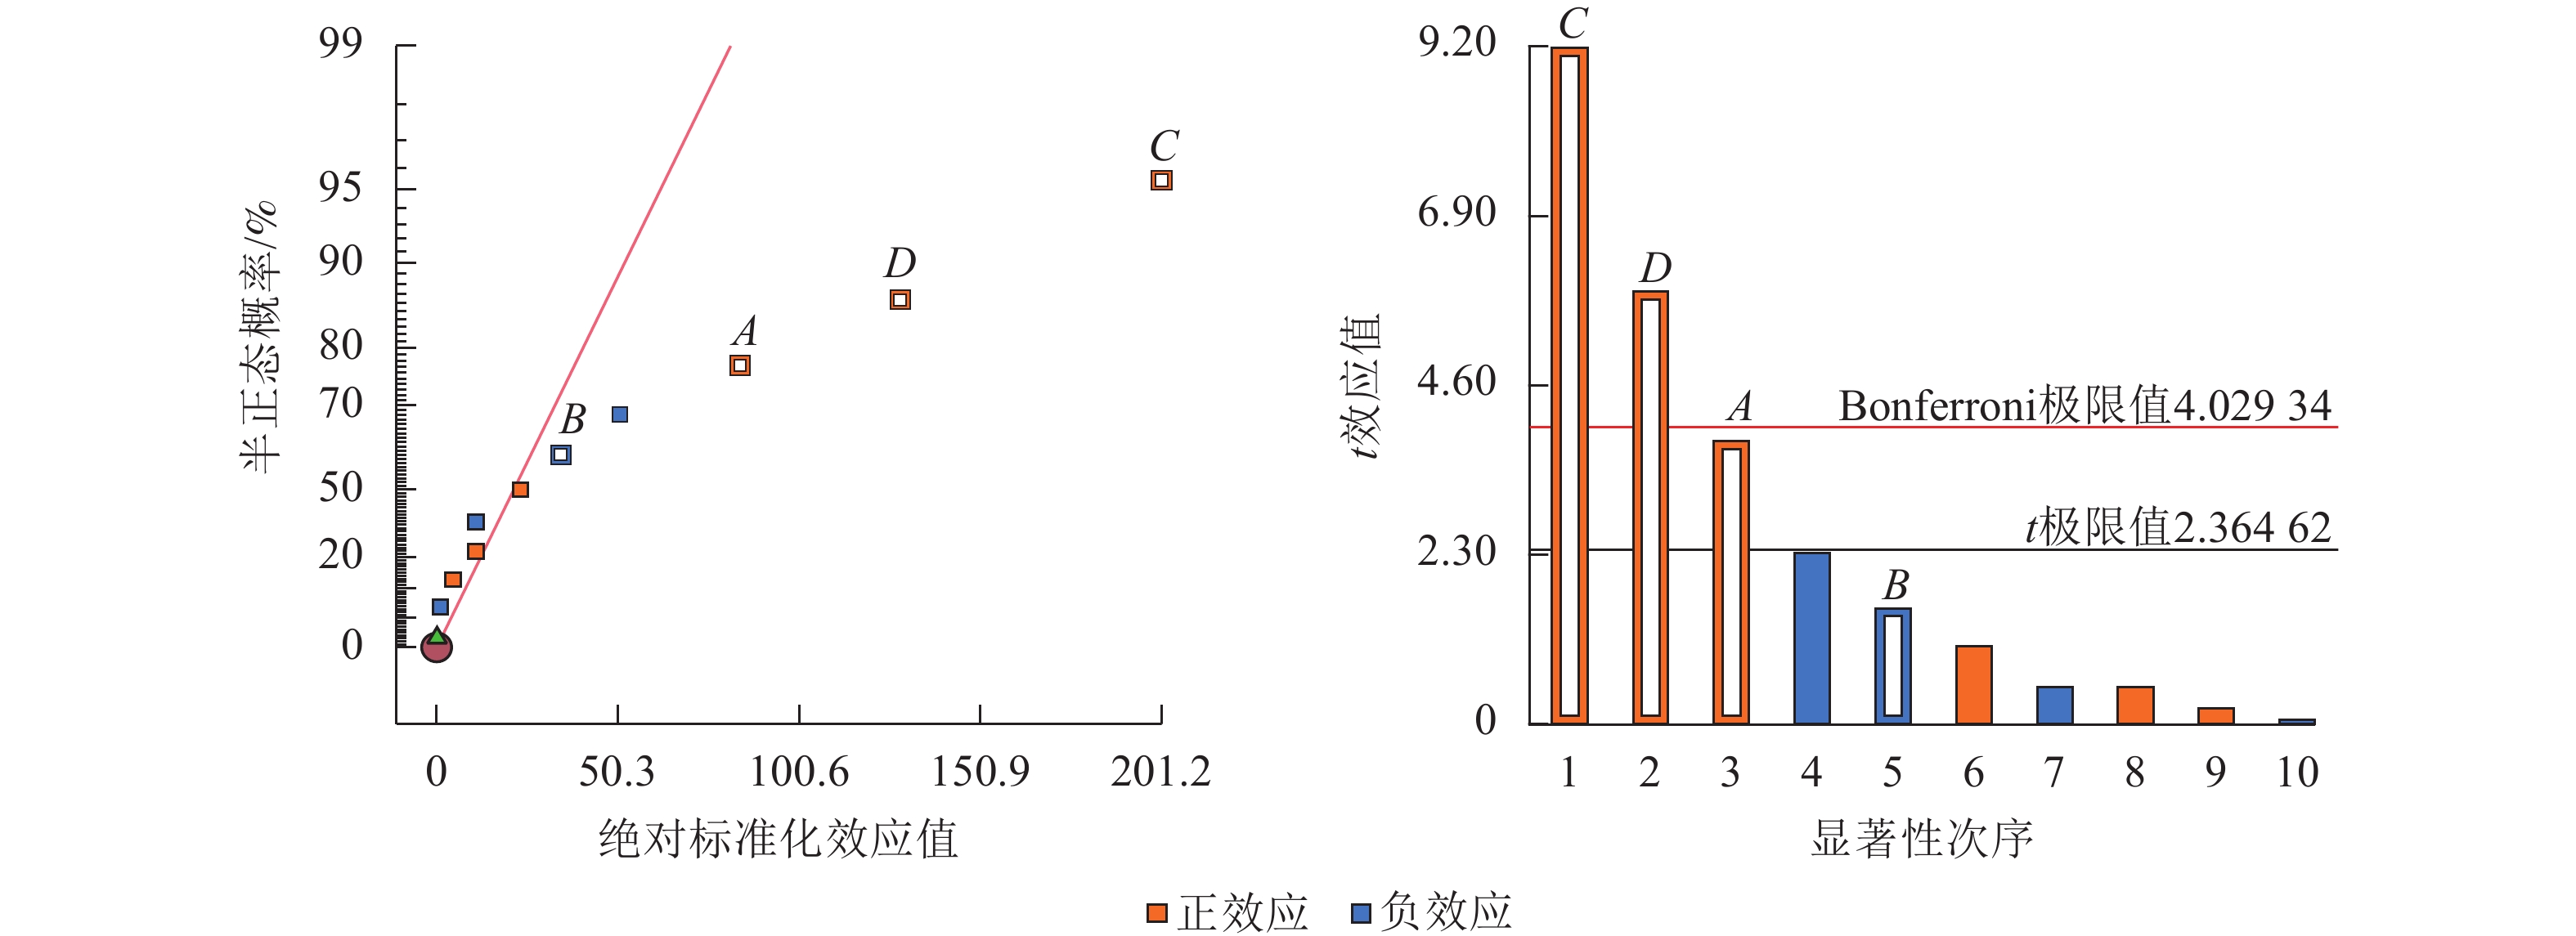
参数 参数水平 −1 +1 豆荚与304不锈钢滚动摩擦系数(A) 0.08 0.18 豆荚与豆荚碰撞恢复系数(B) 0.25 0.40 豆荚与豆荚静摩擦系数(C) 0.55 0.85 豆荚与豆荚滚动摩擦系数(D) 0.05 0.25 基于试验数据开展方差分析,构建了各参数标准化效应的半正态概率分布及帕累托图像(图9),因素A、C与D不仅显著脱离了残差对角线,并表现出突出的t值响应,确定因素A、C、D对堆积角的影响显著,因此对这3个因素进行最陡爬坡试验,而因素B影响较小,取均值0.325。
表 3 P-B试验设计及结果
Table 3. Plackett-Burman test design and results
序号 A B C D 堆积角/(°) 序号 A B C D 堆积角/(°) 1 0.18 0.25 0.85 0.25 49.54 7 0.08 0.25 0.85 0.05 40.78 2 0.08 0.25 0.55 0.25 37.82 8 0.18 0.25 0.85 0.25 49.76 3 0.08 0.40 0.85 0.25 46.95 9 0.18 0.40 0.85 0.05 43.93 4 0.18 0.40 0.55 0.05 33.13 10 0.18 0.25 0.55 0.05 35.21 5 0.08 0.25 0.55 0.05 28.43 11 0.18 0.40 0.55 0.25 37.43 6 0.08 0.40 0.85 0.05 35.59 12 0.08 0.40 0.55 0.25 34.17 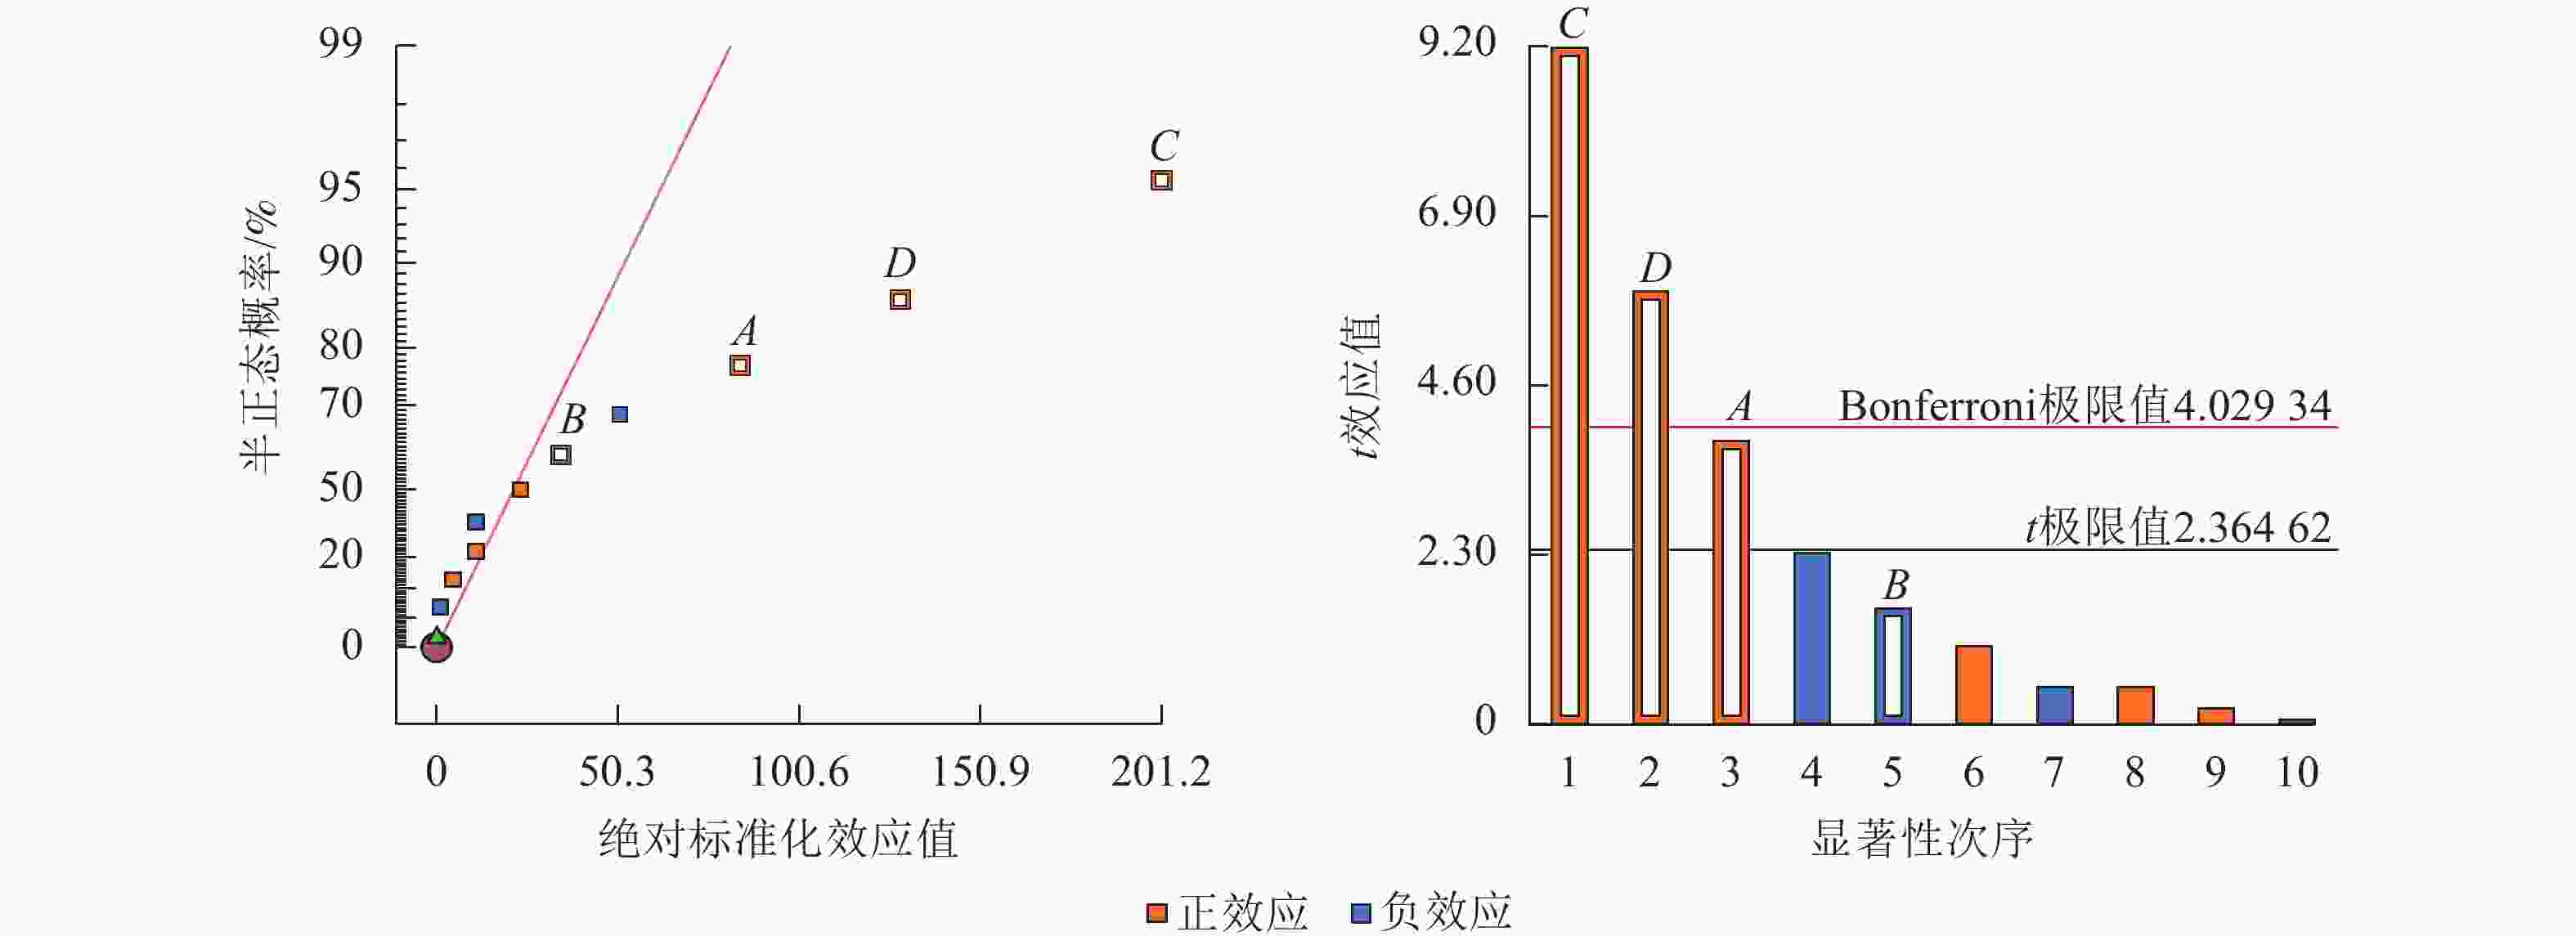
图 9 P-B试验分析
Figure 9. Plackett-Burman experimental analysis
-
为进一步确定显著因素的最佳取值区间,基于前期P-B试验筛选出的因素A、C、D实施最陡爬坡试验设计,以仿真堆积角与实测结果之间的相对误差为参数的评价指标。具体试验方案与结果如表4所示。
表 4 最陡爬坡试验设计及结果
Table 4. Steepest climb test design and results
序号 A C D 堆积角/(°) 相对误差/% 1 0.08 0.55 0.05 30.29 22.64 2 0.10 0.61 0.09 32.51 16.97 3 0.12 0.67 0.13 33.80 13.68 4 0.14 0.73 0.17 38.42 1.88 5 0.16 0.79 0.21 41.45 5.87 6 0.18 0.85 0.25 43.69 11.60 试验结果显示:第4组相对误差最小,为1.88%,因此,以第4组参数为中心水平,相邻第3、5组为低、高水平,进一步开展Box-Behnken响应面设计,对回归模型进行显著性检验,进而寻优求解出最佳的接触参数组合[23]。
-
选用第4组处理条件作为Box-Behnken响应面设计的中心0点[24],构建了三因素三水平的试验模型。具体的试验方案布置与实测数据见表5。
表 5 Box-Behnken试验设计及结果
Table 5. Box-Behnken test design and results
序号 A C D 堆积角/(°) 相对误差/% 序号 A C D 堆积角/(°) 相对误差/% 1 0.14 0.73 0.17 38.83 0.82 10 0.14 0.73 0.17 38.49 1.69 2 0.14 0.67 0.21 38.05 2.81 11 0.12 0.79 0.17 39.78 1.61 3 0.12 0.67 0.17 36.54 6.67 12 0.14 0.67 0.13 35.23 10.01 4 0.16 0.67 0.17 37.85 3.32 13 0.16 0.79 0.17 41.03 4.80 5 0.14 0.73 0.17 38.48 1.71 14 0.16 0.73 0.13 37.98 2.99 6 0.14 0.79 0.13 40.01 2.20 15 0.12 0.73 0.13 36.17 7.61 7 0.14 0.79 0.21 41.22 5.29 16 0.16 0.73 0.21 39.32 0.43 8 0.14 0.73 0.17 38.66 1.25 17 0.12 0.73 0.21 38.63 1.33 9 0.14 0.73 0.17 38.03 2.86 对数据进行二次多元回归拟合后,得到的仿真堆积角(θ′)的回归模型如式(7)所示:
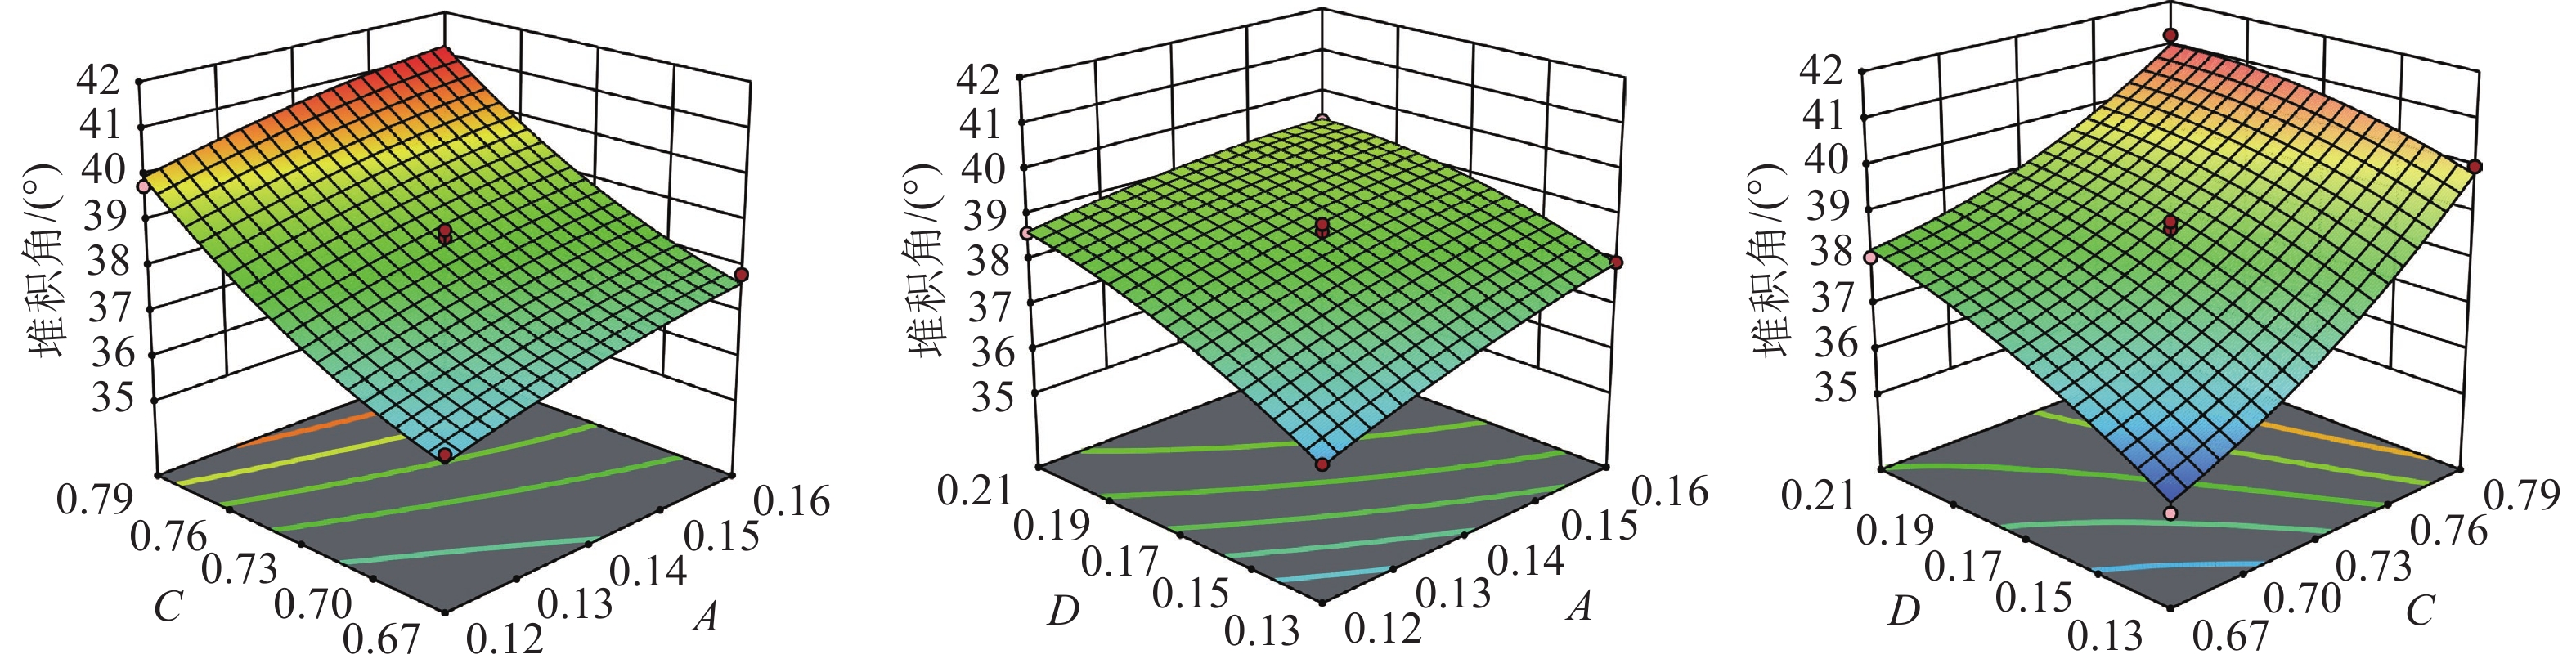
$$ \theta '=38.50+0.63A+1.80C+0.98D-0.02AC-0.28AD-0.40CD-0.15{A}^{{{}^{2}}}+0.45{C}^{2}-0.32{D}^{2} 。 $$ (7) 如表6所示:因素A、C、D对堆积角影响极显著;CD、C2对堆积角影响显著;AC、AD、A2、D2对堆积角影响不显著;在模型有效性方面,回归模型整体P值低于0.01,说明响应值与自变量间的线性关系高度显著,同时,失拟检验值为0.439 2,排除了模型失真的风险。此外,决定系数(R2)为0.983 5,校正值$R_{\mathrm{adj}}^2 $=0.962 2且精密度为24.556 9,充分论证了该二次回归方程具备优异的预测性能与数据解释能力。
表 6 Box-Behnken试验设计方差分析
Table 6. Analysis of variance of Box-Behnken test design
方差来源 平方和 自由度 均方 P 方差来源 平方和 自由度 均方 P 模型 38.960 0 9 4.330 0 <0.000 1 A2 0.095 1 1 0.095 1 0.347 3 A 3.200 0 1 3.200 0 0.000 6 C2 0.861 2 1 0.861 2 0.019 0 C 25.810 0 1 25.810 0 <0.000 1 D2 0.438 6 1 0.438 6 0.067 2 D 7.660 0 1 7.660 0 <0.000 1 残差 0.655 6 7 0.093 7 AC 0.000 9 1 0.000 9 0.924 7 失拟项 0.299 7 3 0.099 9 0.439 2 AD 0.313 6 1 0.313 6 0.110 0 纯误差 0.355 9 4 0.089 0 CD 0.648 0 1 0.648 0 0.033 9 总和 39.620 0 16 为进一步探明参数间的交互关系,依托Design-Expert 13软件生成了反映3项显著因子交互特征的堆积角响应曲面,如图10所示。依托Design-Expert 13的响应面分析,将仿真堆积角设定为39.15°进行了参数寻优。得出的最佳拟合参数配置为:304不锈钢与豆荚间的滚动摩擦系数0.143,豆荚间静摩擦及滚动摩擦系数分别为0.747和0.171。将上述寻优获得的结果输入EDEM软件,开展重复性验证试验,进一步确认离散元模型的有效性。3次重复试验的堆积角分别为39.67°、40.32°、39.18°,均值为39.72°,与物理试验结果(39.15°)的相对误差为1.46%,证明所建离散元模型及接触参数具有较高可靠性。
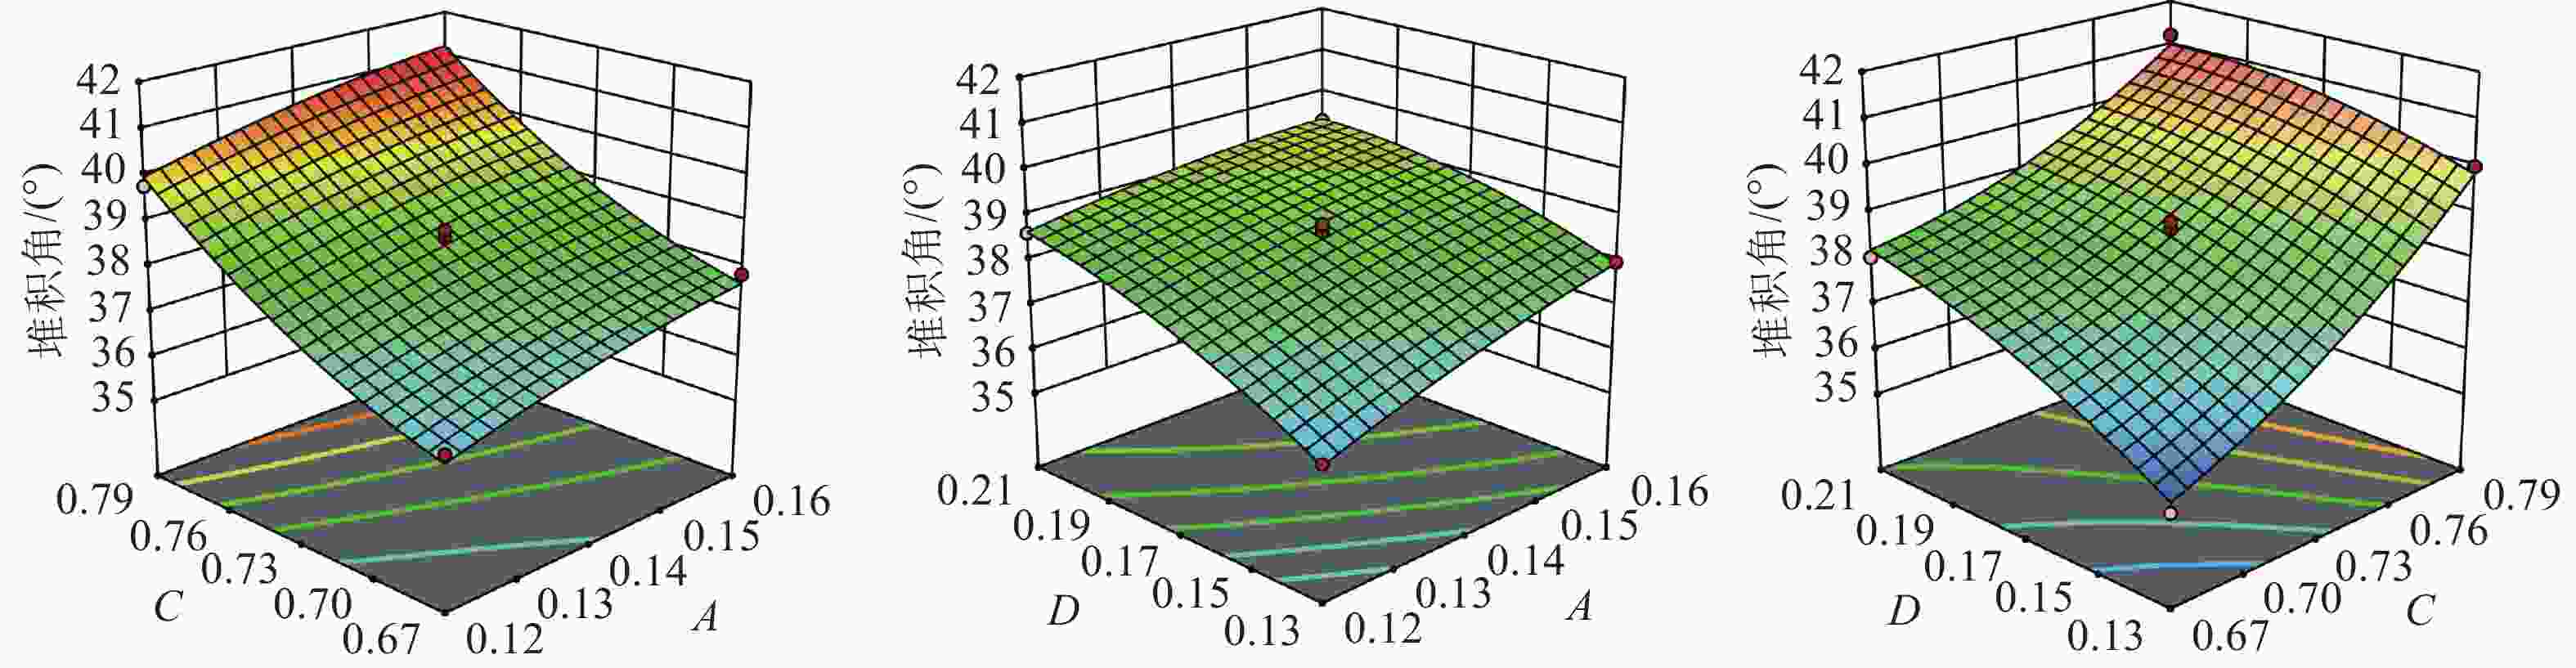
图 10 因素交互作用堆积角响应曲面
Figure 10. Response surface of factor interactions on angle of repose
-
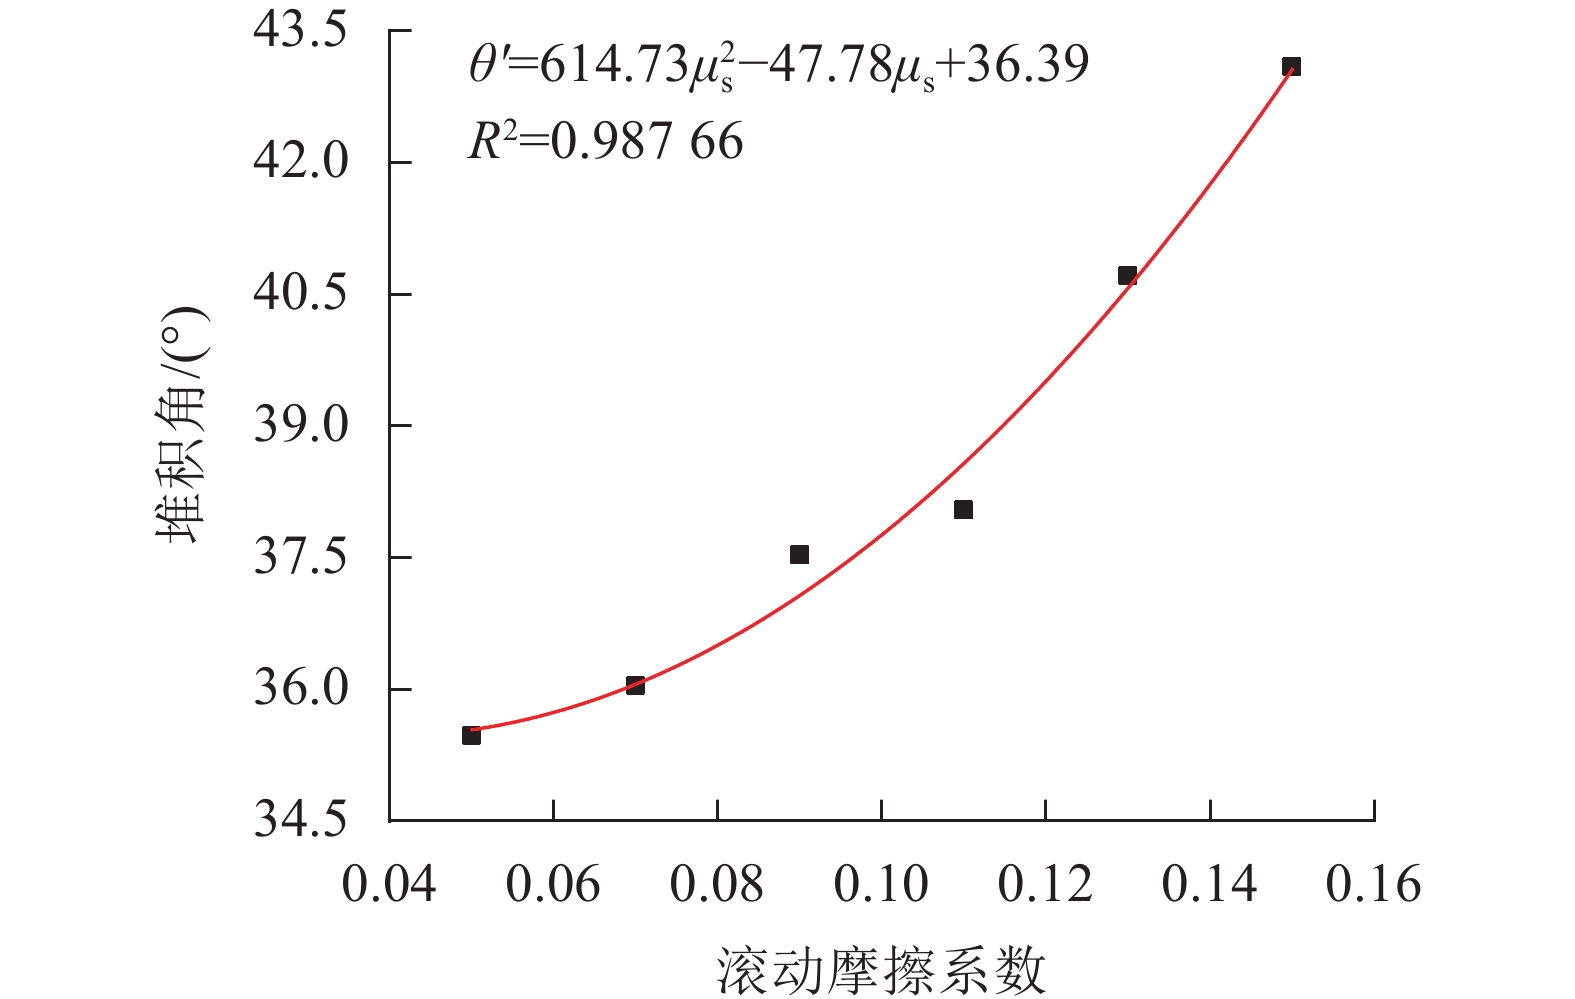
为确定豆荚与PVC之间的滚动摩擦系数,在仿真中保持其余已测参数不变,将该系数在0.05~0.15范围内以0.02为梯度取值,开展PVC圆筒提拉堆积仿真,每种工况重复3次。提取各组系数与对应的仿真堆积角构建散点图,随后进行非线性回归拟合得出方程,结果如图11所示。将实测的37.15°堆积角代入方程求解,最终确定豆荚与PVC的滚动摩擦系数为0.091。
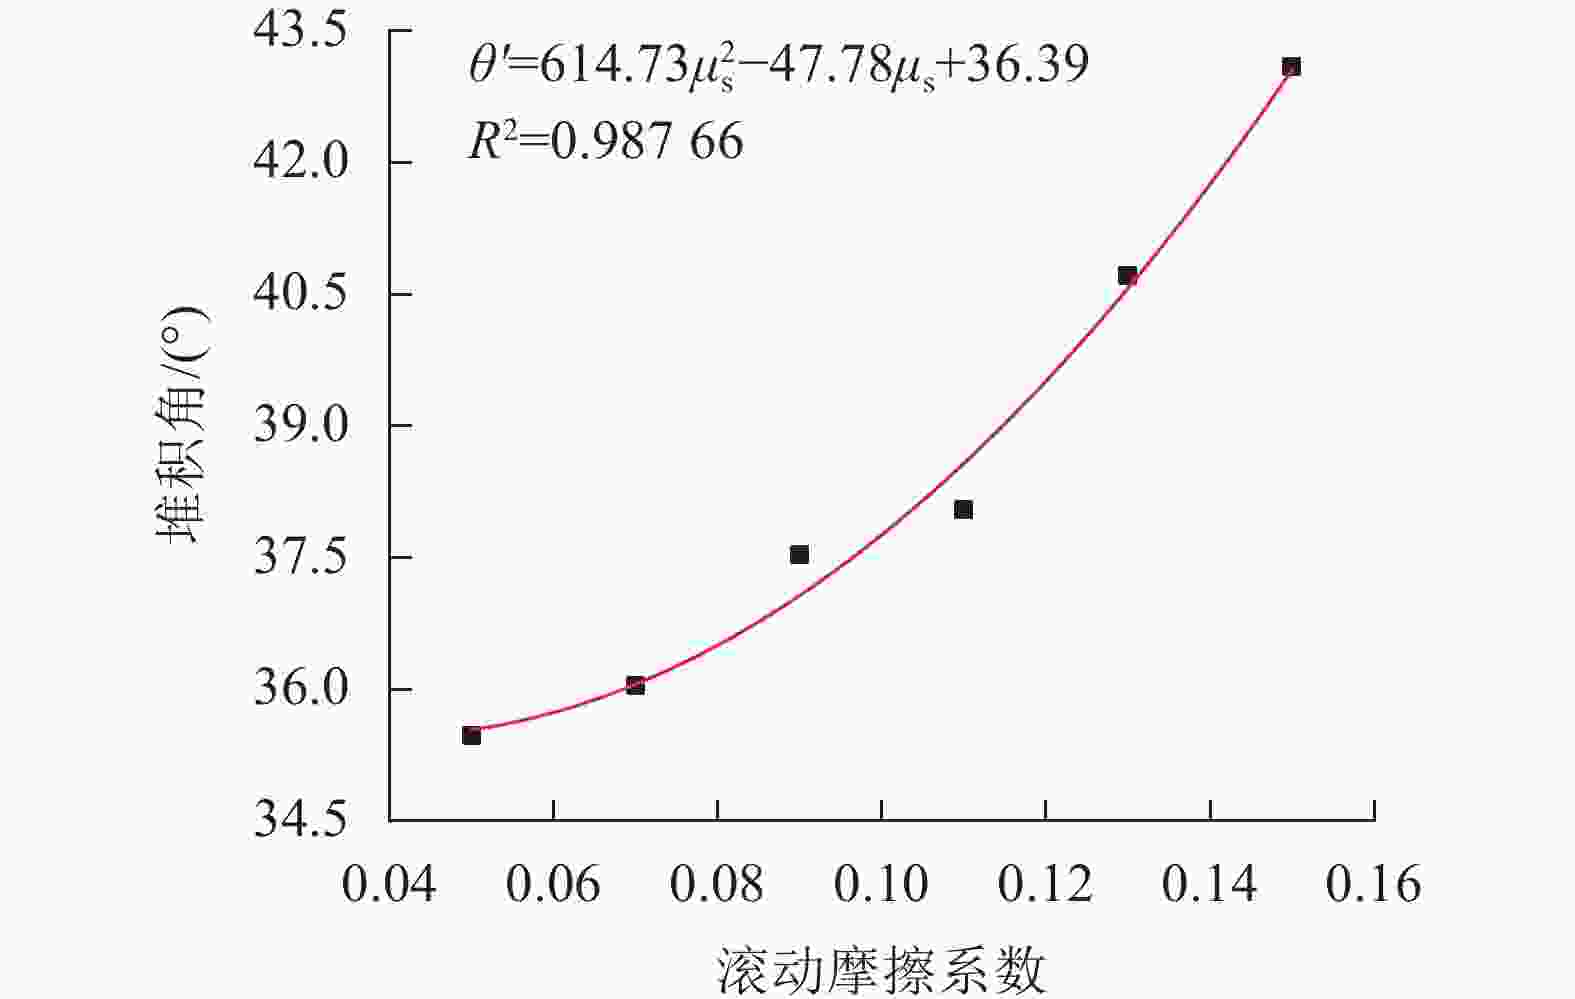
图 11 滚动摩擦系数与堆积角拟合曲线
Figure 11. Fitting curve between rolling friction coefficient and angle of repose
-
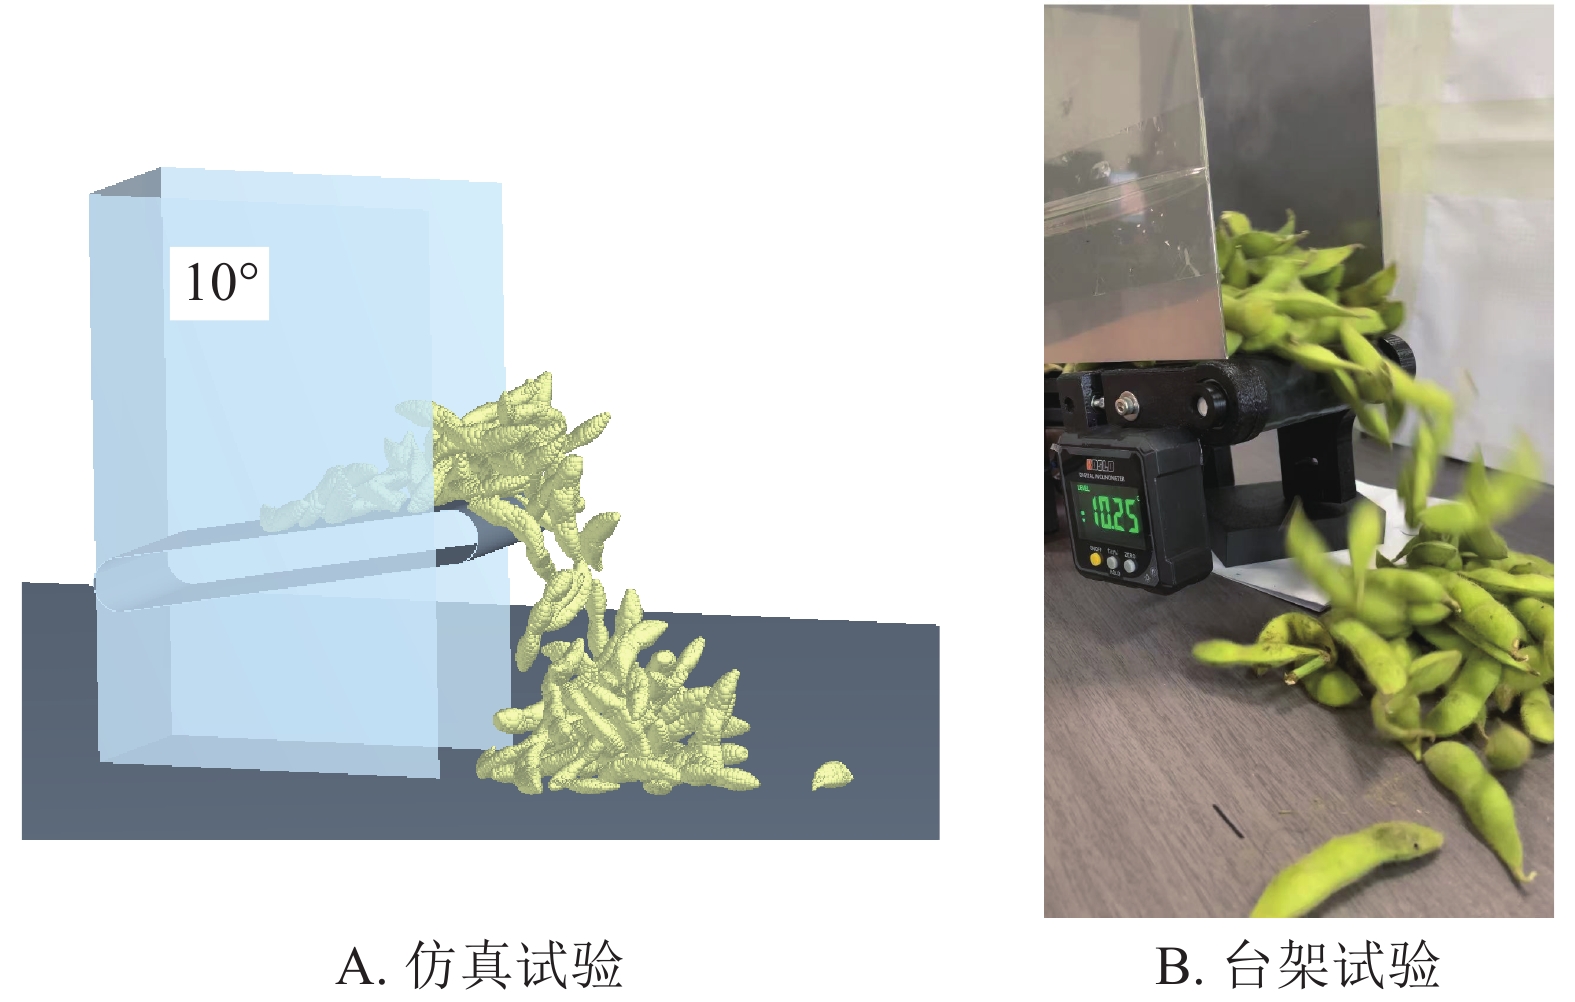
为检验标定参数在真实工况下的有效性,本研究开展了台架与仿真对比试验。在EDEM中构建与实体样机一致的仿真模型,赋予前文标定的接触参数。测试工况设定为:输送倾角依次为10°、15°和20°,304不锈钢料斗初始载量为0.3 kg,输送带速度为0.2 m·s−1(图12)。
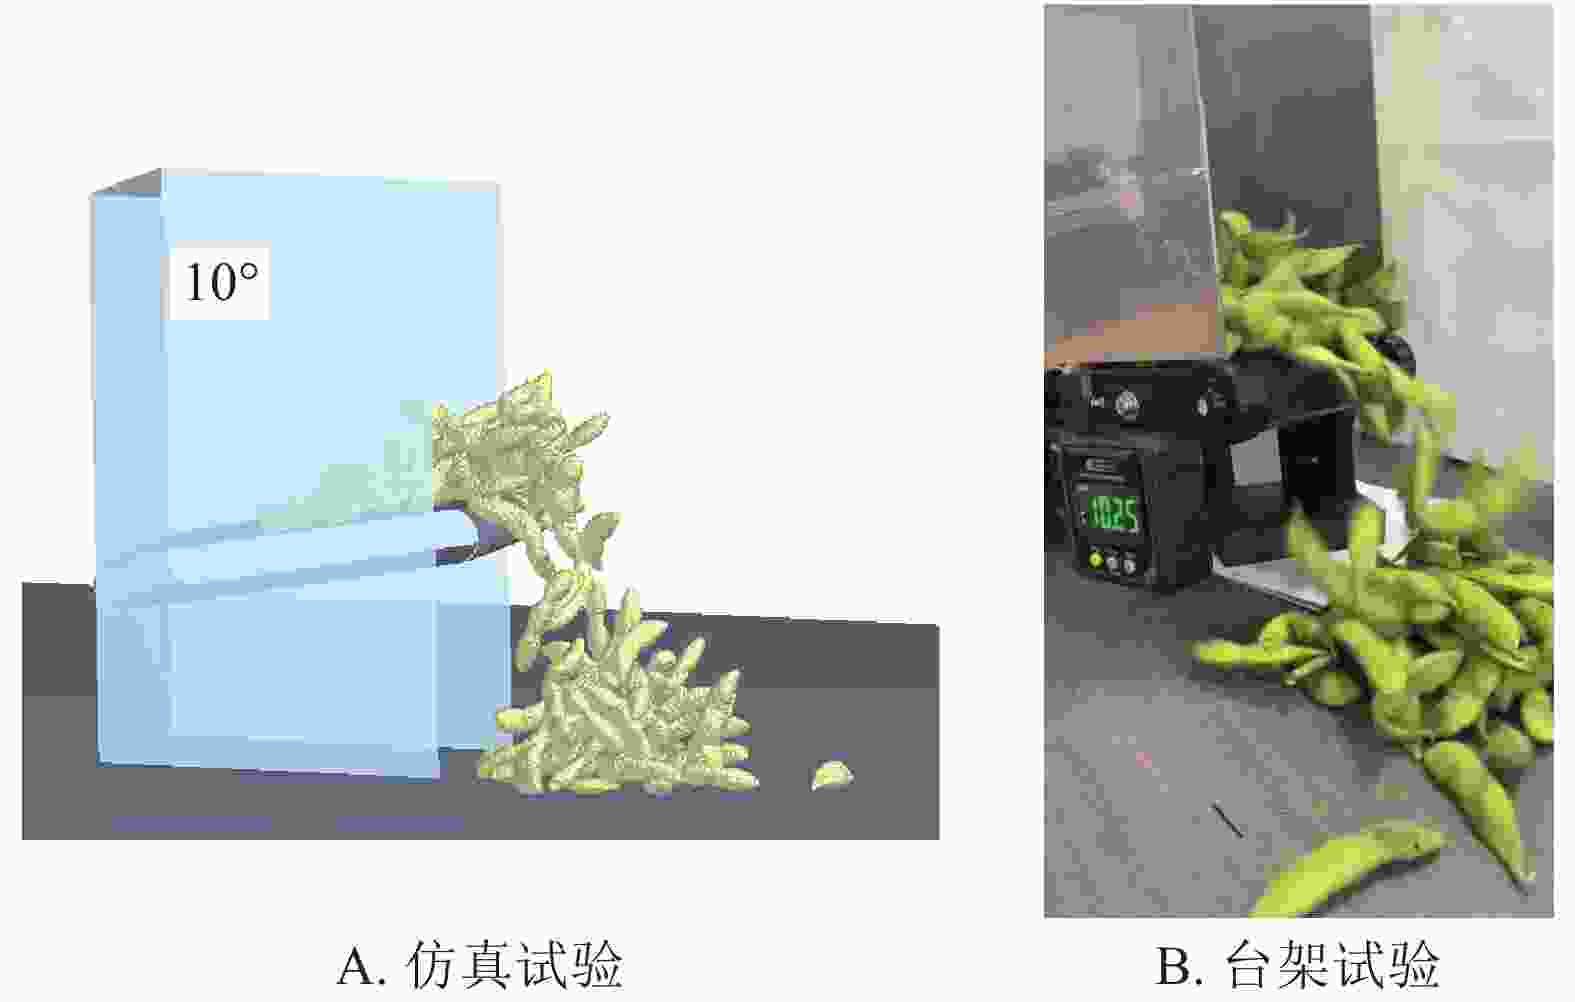
图 12 试验验证
Figure 12. Experimental validation
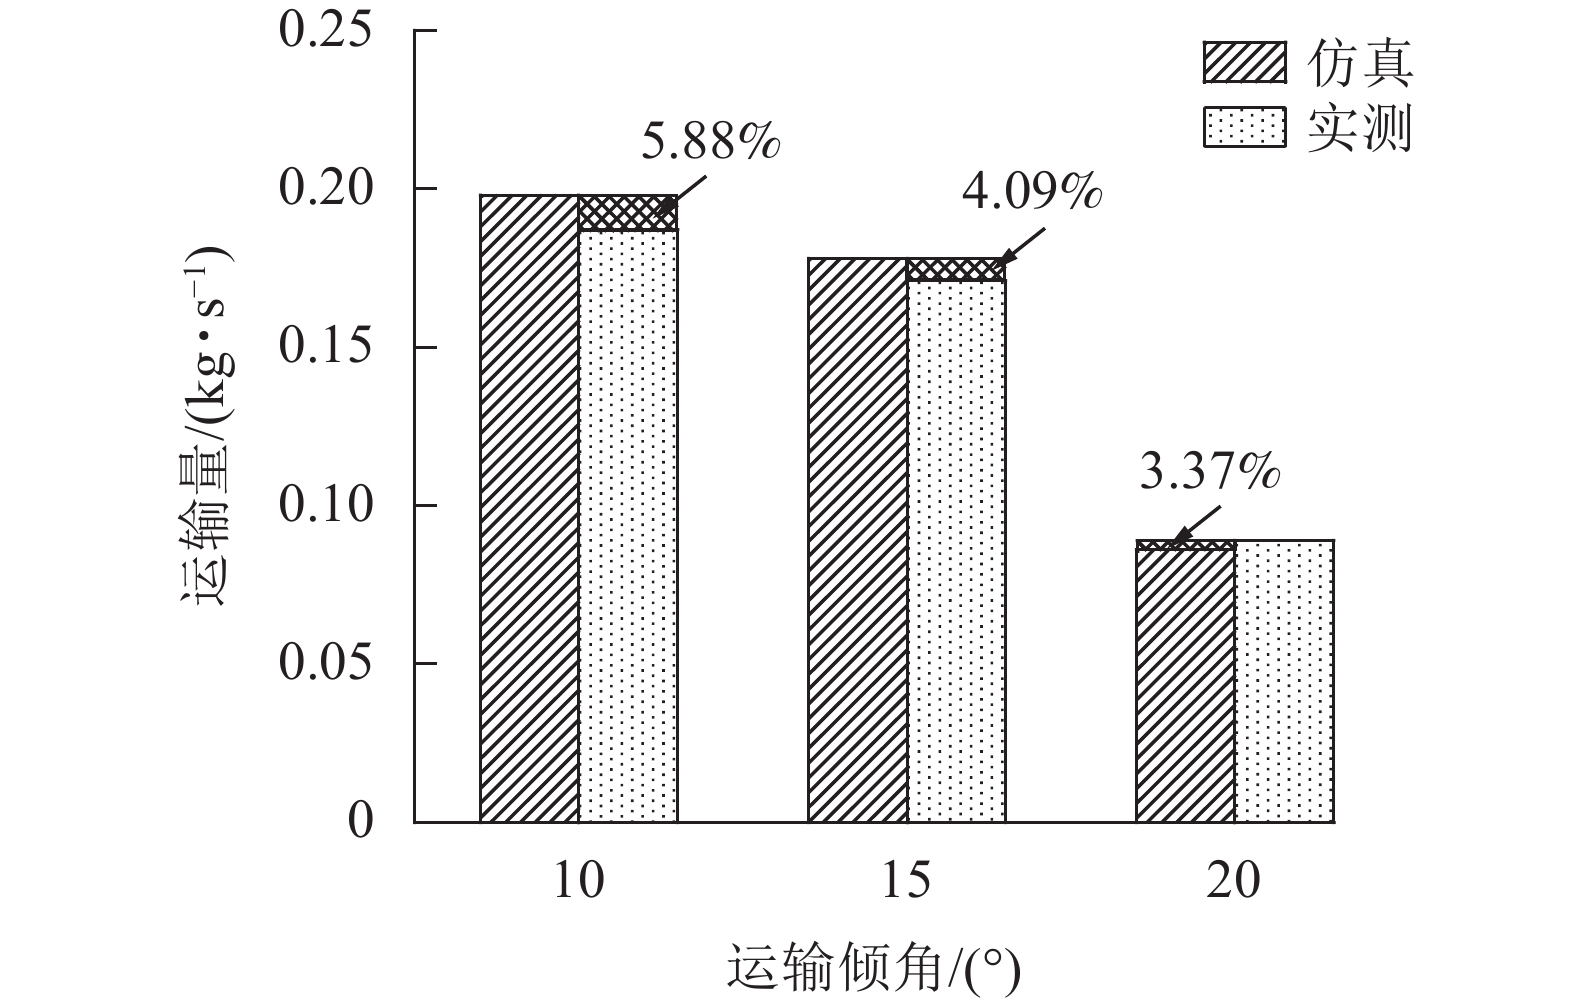
当输送倾角为10°、15°和20°时,运输量仿真值与实测值的相对偏差依次为5.88%、4.09%和3.37% (图13)。这一结果表明:所标定参数具有较高可靠性,为相关装备研发提供了核心仿真依据。
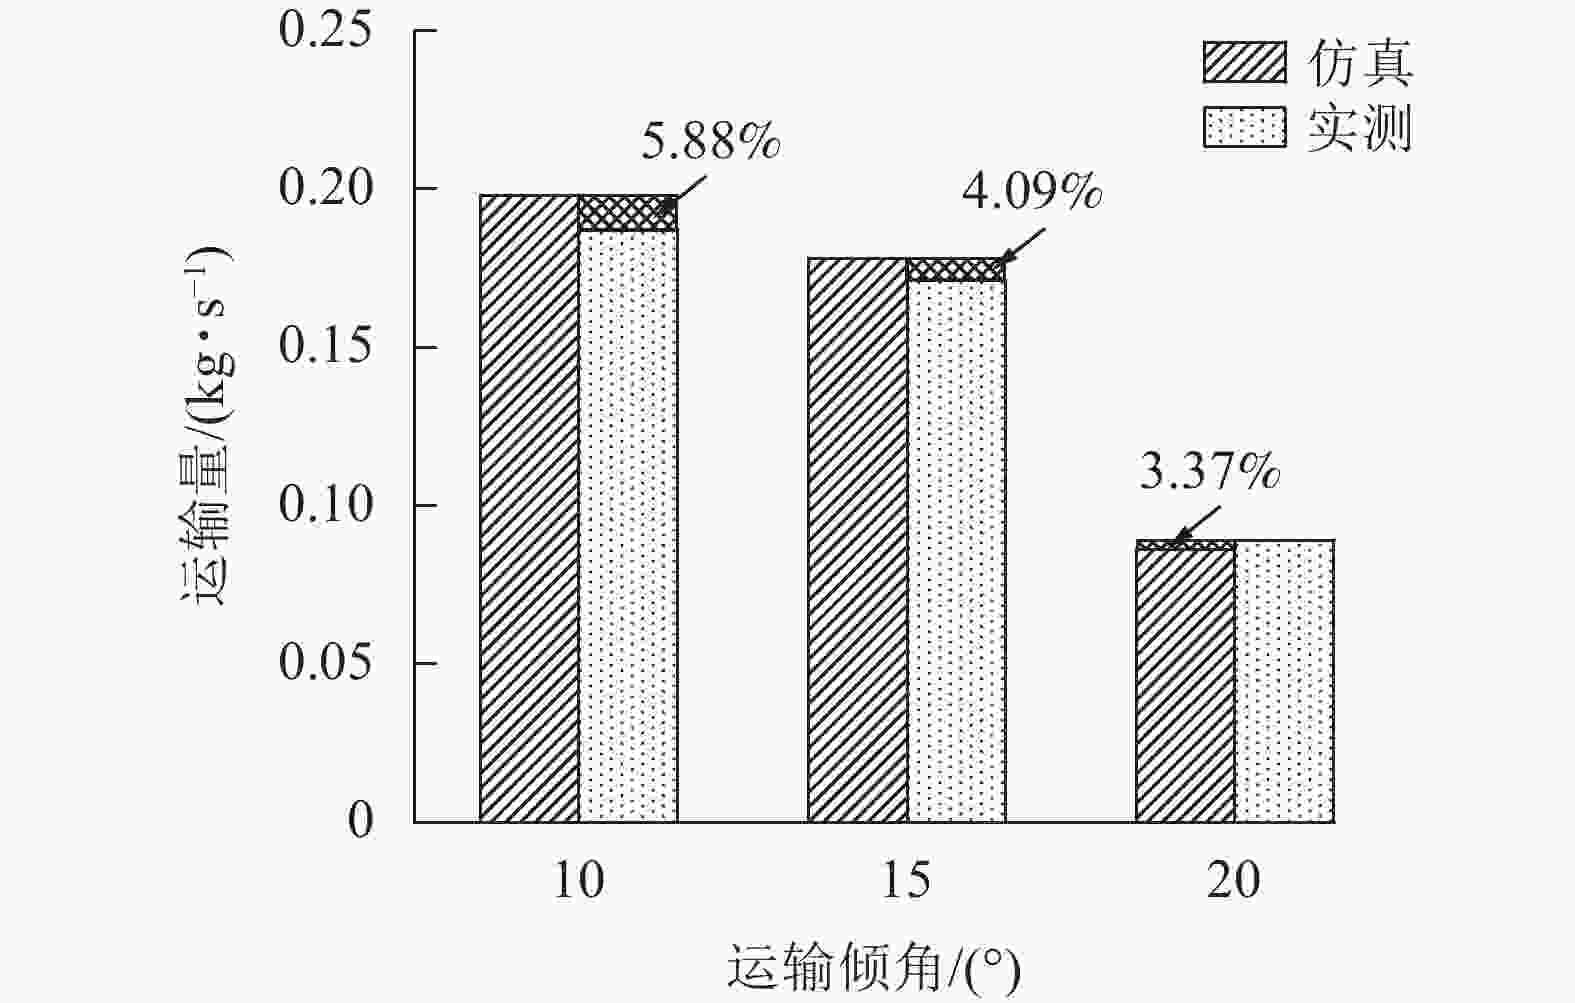
图 13 试验结果对比
Figure 13. Comparison of test results
-
鲜食毛豆豆荚属于典型的高含水率柔性农产品,其接触特性受材料力学性质、颗粒形状及表面结构等因素共同影响。本研究标定得到的豆荚间静摩擦系数和滚动摩擦系数分别为0.747和0.171,整体高于多数规则农业颗粒。
-
已有研究表明,农产品静摩擦系数通常随含水率增加而增大[25]。较高的含水率使豆荚接触时更易发生局部变形,从而增大真实接触面积;同时,豆荚表面茸毛提高了界面粗糙度,因此导致静摩擦特性的增大。豆荚间滚动摩擦系数较大,主要与其几何形状有关。豆荚呈弯曲荚果状,形状不规则且质量分布不均,使其在运动过程中易发生滑移、翻滚及姿态调整。COETZEE等[26]指出:滚动摩擦系数可等效表征颗粒形状、表面粗糙度及未显式建模微观结构对群体运动行为的综合影响。因此,较大的滚动摩擦系数有助于更准确地描述豆荚的群体运动特性。
-
仿真验证试验中,当输送倾角由10°增加至20°时,仿真与台架试验的相对误差由5.88%减小至3.37%,其原因可能在于:较低倾角下,鲜食毛豆豆荚在输送带表面易发生随机滚动、滑移及局部堆积,颗粒间接触状态变化频繁,运动过程受颗粒形状、表面茸毛及局部柔性变形等因素影响较大,因此仿真结果与试验结果存在一定偏差[27−28]。随着输送倾角增大,重力沿输送方向的作用增强,颗粒运动方向更加一致,随机碰撞和局部滞留现象减少,群体运动趋于稳定,从而减弱了未建模因素对输送过程的影响,提高了离散元模型的预测精度[27, 29]。类似规律也见于甘蔗Saccharum officinarum输送及倾斜带式输送机颗粒输送研究中[27, 30],即随着输送倾角增加,颗粒流动稳定性提高,仿真结果与试验结果的一致性增强。
总体而言,本研究标定得到的离散元参数能够表征鲜食毛豆豆荚的接触特性,经堆积角试验和台架试验验证,可为鲜食毛豆豆荚低损伤输送装备的设计与优化提供可靠的参数基础。
-
离散元模型构建与参数量化。针对鲜食毛豆豆荚含水率高、形态不规则及表面茸毛多的复杂生物学特性,构建了豆荚离散元模型,并结合物理试验与离散元仿真测定了其本征属性和多物料接触参数,为构建离散元模型提供了底层数据支撑。
参数寻优与宏微观映射。以堆积角为宏观响应指标,综合采用P-B试验筛选、最陡爬坡及Box-Behnken响应面优化方法,建立了接触参数与物料群体运动行为之间的非线性映射关系,明确了豆荚间静摩擦系数、滚动摩擦系数及豆荚-304不锈钢滚动摩擦系数的最优组合,实现了微观接触机理向宏观运动特性的表征。
多工况动态输送工程验证。在输送倾角为10°、15°和20°工况下,仿真输送量与实测值的相对偏差分别为5.88%、4.09%和3.37%。所建立模型能够较准确表征鲜食毛豆豆荚输送过程中的动态运动规律,为后续采运装备的结构优化提供了可靠的工程仿真依据。
Calibration and test of discrete element simulation parameters of fresh edamame pods
-
摘要:
目的 针对鲜食毛豆Glycine max豆荚形态不规则、含水率高及表面茸毛多等特性,构建其离散元模型并标定接触参数,以提升建模与仿真的可靠性。 方法 首先,依托物理试验测定鲜食毛豆豆荚的本征参数;其次,综合运用碰撞测试、斜面滑动与斜面滚动等试验及离散元仿真,探明鲜食毛豆豆荚与食品级聚氯乙烯(PVC)、304不锈钢及豆荚之间的接触参数范围;最后,依次结合Plackett-Burman (P-B)试验、最陡爬坡试验及Box-Behnken响应面法,建立参数模型,以实测堆积角为优化目标,求解最优接触参数。 结果 获取鲜食毛豆豆荚的泊松比为0.24,弹性模量为19.94 MPa,剪切模量为8.04 MPa,标定豆荚与PVC的碰撞恢复系数、静摩擦系数与滚动摩擦系数分别为0.374、0.463、0.091;豆荚与304不锈钢的碰撞恢复系数、静摩擦系数与滚动摩擦系数分别为0.433、0.505、0.143;豆荚自身间碰撞恢复系数、静摩擦系数与滚动摩擦系数分别为0.325、0.747、0.171。标定参数下的仿真堆积角与实际堆积角吻合良好,相对误差为1.46%。 结论 在输送设备的台架与仿真对比试验中,基于该参数体系预测的输送量与实测值的误差为5.88%、4.09%、3.37%。该结果证实了本研究中所获取物理与接触参数的较高可靠性,为鲜食毛豆豆荚相关装备研发提供了仿真支撑。图13表6参30 Abstract:Objective This study aims to construct a discrete element model and calibrate contact parameters for the irregular shape, high moisture content, and abundant surface fuzz of fresh edamame (Glycine max) pods, in order to improve the reliability of modeling and simulation. Method Firstly, the intrinsic parameters of fresh edamame pods were determined through physical experiments. Secondly, through a combination of collision tests, inclined sliding, and inclined rolling tests, together with discrete element simulations, the contact parameter ranges between fresh edamame pods and food grade polyvinyl chloride (PVC) materials, 304 stainless steel, and pods themselves were explored. Finally, the Plackett-Burman (P-B) design, steepest ascent test, and Box-Behnken response surface method were successively carried out to establish a parameter model, with the measured angle of repose as the optimization target, to accurately determine the optimal contact parameters. Result The Poisson’s ratio, elastic modulus, and shear modulus of fresh edamame pods were 0.24, 19.94 MPa, and 8.04 MPa, respectively. The calibrated collision recovery coefficient, static friction coefficient, and rolling friction coefficient between pods and PVC were 0.374, 0.463, and 0.091, respectively. For those between pod and 304 stainless steel, the corresponding values were 0.433, 0.505, and 0.143, respectively. For those between pod and pod, the values were 0.325, 0.747, and 0.171, respectively. The simulated angle of repose under the calibrated parameters matched well with the measured value, with a relative error of 1.46%. Conclusion In the comparative experiments between the bench and simulation of the conveying equipment, the errors between the predicted conveying capacity based on the calibrated parameter system and the actual value are 5.88%, 4.09%, and 3.37%. These results confirm the high reliability of the physical and contact parameters obtained in this study and provide simulation support for the development of fresh edamame-related equipment. [Ch, 13 fig. 6 tab. 30 ref.] -
图 5 碰撞恢复系数与最大回弹高度拟合曲线
Figure 5 Coefficient of restitution and maximum rebound height fit curve
图 10 因素交互作用堆积角响应曲面
Figure 10 Response surface of factor interactions on angle of repose
图 11 滚动摩擦系数与堆积角拟合曲线
Figure 11 Fitting curve between rolling friction coefficient and angle of repose
表 1 豆荚基本参数
Table 1. Basic parameters of fresh edamame
颗粒数 质量/g L/mm B/mm T/mm 密度/(kg·m−3) 含水率/% 单粒 1.58 34.36 12.71 9.89 952.13 72.91 双粒 3.05 49.49 13.31 10.26 963.91 73.13 三粒 4.12 57.67 13.08 10.62 972.97 73.77  下载: 导出CSV
表 2 P-B试验因素编码
Table 2. Plackett-Burman test factor code
参数 参数水平 −1 +1 豆荚与304不锈钢滚动摩擦系数(A) 0.08 0.18 豆荚与豆荚碰撞恢复系数(B) 0.25 0.40 豆荚与豆荚静摩擦系数(C) 0.55 0.85 豆荚与豆荚滚动摩擦系数(D) 0.05 0.25
下载: 导出CSV
表 3 P-B试验设计及结果
Table 3. Plackett-Burman test design and results
序号 A B C D 堆积角/(°) 序号 A B C D 堆积角/(°) 1 0.18 0.25 0.85 0.25 49.54 7 0.08 0.25 0.85 0.05 40.78 2 0.08 0.25 0.55 0.25 37.82 8 0.18 0.25 0.85 0.25 49.76 3 0.08 0.40 0.85 0.25 46.95 9 0.18 0.40 0.85 0.05 43.93 4 0.18 0.40 0.55 0.05 33.13 10 0.18 0.25 0.55 0.05 35.21 5 0.08 0.25 0.55 0.05 28.43 11 0.18 0.40 0.55 0.25 37.43 6 0.08 0.40 0.85 0.05 35.59 12 0.08 0.40 0.55 0.25 34.17
下载: 导出CSV
表 4 最陡爬坡试验设计及结果
Table 4. Steepest climb test design and results
序号 A C D 堆积角/(°) 相对误差/% 1 0.08 0.55 0.05 30.29 22.64 2 0.10 0.61 0.09 32.51 16.97 3 0.12 0.67 0.13 33.80 13.68 4 0.14 0.73 0.17 38.42 1.88 5 0.16 0.79 0.21 41.45 5.87 6 0.18 0.85 0.25 43.69 11.60
下载: 导出CSV
表 5 Box-Behnken试验设计及结果
Table 5. Box-Behnken test design and results
序号 A C D 堆积角/(°) 相对误差/% 序号 A C D 堆积角/(°) 相对误差/% 1 0.14 0.73 0.17 38.83 0.82 10 0.14 0.73 0.17 38.49 1.69 2 0.14 0.67 0.21 38.05 2.81 11 0.12 0.79 0.17 39.78 1.61 3 0.12 0.67 0.17 36.54 6.67 12 0.14 0.67 0.13 35.23 10.01 4 0.16 0.67 0.17 37.85 3.32 13 0.16 0.79 0.17 41.03 4.80 5 0.14 0.73 0.17 38.48 1.71 14 0.16 0.73 0.13 37.98 2.99 6 0.14 0.79 0.13 40.01 2.20 15 0.12 0.73 0.13 36.17 7.61 7 0.14 0.79 0.21 41.22 5.29 16 0.16 0.73 0.21 39.32 0.43 8 0.14 0.73 0.17 38.66 1.25 17 0.12 0.73 0.21 38.63 1.33 9 0.14 0.73 0.17 38.03 2.86
下载: 导出CSV
表 6 Box-Behnken试验设计方差分析
Table 6. Analysis of variance of Box-Behnken test design
方差来源 平方和 自由度 均方 P 方差来源 平方和 自由度 均方 P 模型 38.960 0 9 4.330 0 <0.000 1 A2 0.095 1 1 0.095 1 0.347 3 A 3.200 0 1 3.200 0 0.000 6 C2 0.861 2 1 0.861 2 0.019 0 C 25.810 0 1 25.810 0 <0.000 1 D2 0.438 6 1 0.438 6 0.067 2 D 7.660 0 1 7.660 0 <0.000 1 残差 0.655 6 7 0.093 7 AC 0.000 9 1 0.000 9 0.924 7 失拟项 0.299 7 3 0.099 9 0.439 2 AD 0.313 6 1 0.313 6 0.110 0 纯误差 0.355 9 4 0.089 0 CD 0.648 0 1 0.648 0 0.033 9 总和 39.620 0 16
下载: 导出CSV
-
[1] 刘志远, 金诚谦, 冯玉岗, 等. 菜用大豆收获机械化发展现状[J]. 中国农机化学报, 2021, 42(5): 228−236. LIU Zhiyuan, JIN Chengqian, FENG Yugang, et al. Current status of soya bean harvest mechanization[J]. Journal of Chinese Agricultural Mechanization, 2021, 42(5): 228−236. DOI: 10.13733/j.jcam.issn.2095-5553.2021.05.32. [2] WANG Xuezhen, ZHAI Qinghang, ZHANG Shihao, et al. Efficient and accurate calibration of discrete element method parameters for black beans[J]. Agronomy, 2024, 14(12): 2803. DOI: 10.3390/agronomy14122803. [3] 陈旭, 何勋, 朱晨辉, 等. 谷物联合收获机喂入量检测技术研究现状与发展趋势[J]. 智能化农业装备学报, 2025, 6(1): 71−80. CHEN Xu, HE Xun, ZHU Chenhui, et al. Research status and development trend of feed quantity detection technology for grain combine harvester[J]. Journal of Intelligent Agricultural Mechanization, 2025, 6(1): 71−80. DOI: 10.12398/j.issn.2096-7217.2025.01.007. [4] 于建群, 付宏, 李红, 等. 离散元法及其在农业机械工作部件研究与设计中的应用[J]. 农业工程学报, 2005, 21(5): 1−6. YU Jianqun, FU Hong, LI Hong, et al. Application of discrete element method to research and design of working parts of agricultural machines[J]. Transactions of the Chinese Society of Agricultural Engineering, 2005, 21(5): 1−6. DOI: 10.3321/j.issn:1002-6819.2005.05.001. [5] LENAERTS B, AERTSEN T, TIJSKENS E, et al. Simulation of grain-straw separation by discrete element modeling with bendable straw particles[J]. Computers and Electronics in Agriculture, 2014, 101: 24−33. DOI: 10.1016/j.compag.2013.12.002. [6] 曾智伟, 马旭, 曹秀龙, 等. 离散元法在农业工程研究中的应用现状和展望[J]. 农业机械学报, 2021, 52(4): 1−20. ZENG Zhiwei, MA Xu, CAO Xiulong, et al. Critical review of applications of discrete element method in agricultural engineering[J]. Transactions of the Chinese Society for Agricultural Machinery, 2021, 52(4): 1−20. DOI: 10.6041/j.issn.1000-1298.2021.04.001. [7] 吴孟宸, 丛锦玲, 闫琴, 等. 花生种子颗粒离散元仿真参数标定与试验[J]. 农业工程学报, 2020, 36(23): 30−38. WU Mengchen, CONG Jinling, YAN Qin, et al. Calibration and experiments for discrete element simulation parameters of peanut seed particles[J]. Transactions of the Chinese Society of Agricultural Engineering, 2020, 36(23): 30−38. DOI: 10.11975/j.issn.1002-6819.2020.23.004. [8] 江洁, 向志强. 夏威夷果输送过程离散元参数标定[J]. 中国农机化学报, 2025, 46(4): 224−230. JIANG Jie, XIANG Zhiqiang. Calibration of discrete element parameters for the transportation process of Magnolia grandiflora[J]. Journal of Chinese Agricultural Mechanization, 2025, 46(4): 224−230. DOI: 10.13733/j.jcam.issn.2095-5553.2025.04.032. [9] 陈永, 高晓勋, 金鑫, 等. 油莎豆排种离散元仿真参数标定与试验[J]. 农业机械学报, 2023, 54(12): 58−69. CHEN Yong, GAO Xiaoxun, JIN Xin, et al. Calibration and analysis of seeding parameters of Cyperus esculentus seeds based on discrete element simulation[J]. Transactions of the Chinese Society for Agricultural Machinery, 2023, 54(12): 58−69. DOI: 10.6041/j.issn.1000-1298.2023.12.005. [10] YANG Jiaxuan, LEI Jin, QIN Xinyan, et al. Parameter optimization and mechanism analysis of pepper spring-tooth drum picking device based on DEM[J]. Smart Agricultural Technology, 2025, 12: 101189. DOI: 10.1016/j.atech.2025.101189. [11] 朱惠斌, 李镕东, 白丽珍, 等. 不同含水率下水稻秸秆的离散元参数标定[J]. 南京农业大学学报, 2025, 48(5): 1180−1191. ZHU Huibin, LI Rongdong, BAI Lizhen, et al. Calibration of discrete meta-parameters of rice straw at different water contents[J]. Journal of Nanjing Agricultural University, 2025, 48(5): 1180−1191. DOI: 10.7685/jnau.202405035. [12] LI Hongcheng, ZENG Rong, NIU Zhiyou, et al. A calibration method for contact parameters of maize kernels based on the discrete element method[J]. Agriculture, 2022, 12(5): 664. DOI: 10.3390/agriculture12050664. [13] WANG Xuefeng, WU Wenbin, JIA Huapo. Calibration of discrete element parameters for simulating wheat crushing[J]. Food Science & Nutrition, 2023, 11(12): 7751−7764. DOI: 10.1002/fsn3.3693. [14] 张东明, 黄紫阳, 陈一夫, 等. 基于离散元法的谷子脱出物建模与参数标定[J]. 农业机械学报, 2025, 56(12): 354−365. ZHANG Dongming, HUANG Ziyang, CHEN Yifu, et al. Discrete element method based modeling and parameter calibration for millet threshing mixture[J]. Transactions of the Chinese Society for Agricultural Machinery, 2025, 56(12): 354−365. DOI: 10.6041/j.issn.1000-1298.2025.12.032. [15] BOAC J M, KINGSLY AMBROSE R P, CASADA M E, et al. Applications of discrete element method in modeling of grain postharvest operations[J]. Food Engineering Reviews, 2014, 6(4): 128−149. DOI: 10.1007/s12393-014-9090-y. [16] 刘东, 刘子昕, 王琦, 等. 基于离散元的竹粉颗粒接触参数标定[J]. 浙江农林大学学报, 2023, 40(4): 875−882. LIU Dong, LIU Zixin, WANG Qi, et al. Calibration of contact parameters for bamboo powder particles based on DEM[J]. Journal of Zhejiang A&F University, 2023, 40(4): 875−882. DOI: 10.11833/j.issn.2095-0756.20220662. [17] 李华, 李炅, 弓满锋, 等. 适收期芒果果实离散元模型构建与接触参数标定[J]. 农业机械学报, 2026, 57(9): 69−81. LI Hua, LI Jiong, GONG Manfeng, et al. Construction of DEM model and calibration of contact parameters for mango fruit at optimal harvest maturity[J]. Transactions of the Chinese Society for Agricultural Machinery, 2026, 57(9): 69−81. DOI: 10.6041/j.issn.1000-1298.2026.09.007. [18] YU Yajun, FU Hong, YU Jianqun. DEM-based simulation of the corn threshing process[J]. Advanced Powder Technology, 2015, 26(5): 1400−1409. DOI: 10.1016/j.apt.2015.07.015. [19] XU Bing, ZHANG Yanqing, CUI Qingliang, et al. Construction of a discrete element model of buckwheat seeds and calibration of parameters[J]. INMATEH Agricultural Engineering, 2021: 175−184. DOI: 10.35633/inmateh-64-17. [20] ZHAO Hongbo, HUANG Yuxiang, LIU Zhengdao, et al. Applications of discrete element method in the research of agricultural machinery: a review[J]. Agriculture, 2021, 11(5): 425. DOI: 10.3390/agriculture11050425. [21] 刘泽群, 张丽梅, 彭飞. 基于离散元仿真的核桃仁接触参数标定与试验[J]. 农业工程学报, 2025, 41(22): 316−324. LIU Zequn, ZHANG Limei, PENG Fei. Calibration and experiment of the contact parameters of walnut kernels based on discrete element simulation[J]. Transactions of the Chinese Society of Agricultural Engineering, 2025, 41(22): 316−324. DOI: 10.11975/j.issn.1002-6819.202503245. [22] LOU Yuzhong, ZHANG Guochen, LI Xiuchen, et al. Experiment and calibration of contact parameters of Mactra veneriformis based on DEM[J]. Computational Particle Mechanics, 2025, 12(1): 313−326. DOI: 10.1007/s40571-024-00801-3. [23] ZHU Jianzhong, ZOU Meng, LIU Yansong, et al. Measurement and calibration of DEM parameters of lunar soil simulant[J]. Acta Astronautica, 2022, 191: 169−177. DOI: 10.1016/j.actaastro.2021.11.009. [24] HU Mengjie, XIA Junfang, ZHOU Yong, et al. Measurement and calibration of the discrete element parameters of coated delinted cotton seeds[J]. Agriculture, 2022, 12(2): 286. DOI: 10.3390/agriculture12020286. [25] LAWTON P J. Coefficients of friction between cereal grain and various silo wall materials[J]. Journal of Agricultural Engineering Research, 1980, 25(1): 75−86. DOI: 10.1016/0021-8634(80)90049-9. [26] COETZEE C J. Calibration of the discrete element method and the effect of particle shape[J]. Powder Technology, 2016, 297: 50−70. DOI: 10.1016/j.powtec.2016.04.003. [27] TSUNAZAWA Y, KOSAKU Y, KAMO R, et al. DEM study on investigation of wet particle conveying efficiency in an inclined belt conveyor system[J]. Advanced Powder Technology, 2024, 35(7): 104555. DOI: 10.1016/j.apt.2024.104555. [28] KUHN M R. Contact transience during slow loading of dense granular materials[J]. Journal of Engineering Mechanics, 2017, 143: C4015003. DOI: 10.1061/(asce)em.1943-7889.0000992. [29] COETZEE C J. Review: calibration of the discrete element method[J]. Powder Technology, 2017, 310: 104−142. DOI: 10.1016/j.powtec.2017.01.015. [30] 武涛, 吴合槟, 刘庆庭, 等. 基于EDEM的甘蔗田间运输车输送装置性能研究[J]. 中国农机化学报, 2021, 42(7): 107−114. WU Tao, WU Hebin, LIU Qingting, et al. Study on the delivery device performance of sugarcane filed transporter based on EDEM[J]. Journal of Chinese Agricultural Mechanization, 2021, 42(7): 107−114. DOI: 10.13733/j.jcam.issn.2095-5553.2021.07.16. -

-
链接本文:
https://zlxb.zafu.edu.cn/article/doi/10.11833/j.issn.2095-0756.20260299
 点击查看大图
计量
- 文章访问数: 11
- HTML全文浏览量: 2
- PDF下载量: 2
- 被引次数: 0
